เรามุ่งมั่นสร้างการเติบโต ความยั่งยืน ความปลอดภัย และคุณภาพการบริการ ให้กับโครงสร้างพื้นฐานของประเทศ ผ่านการสนับสนุน ส่งเสริม พัฒนา กลุ่มบริษัทของเรา
จำหน่ายเครื่องมือและโซลูชั่นเทคโนโลยีสำหรับงานวิศวกรรมและการจัดการโครงสร้างพื้นฐานอย่างมืออาชีพ
ด้วยวิสัยทัศน์ที่จะเป็นผู้นำในการให้บริการด้านการสำรวจและการวิเคราะห์ทางเทคนิค ด้วยการใช้เทคโนโลยีที่ล้ำสมัยและทีมงานที่มีความเชี่ยวชาญสูง เรามุ่งมั่นที่จะสร้างมูลค่าและความปลอดภัยให้กับโครงสร้างพื้นฐานของสังคม
หากคุณมีข้อสงสัยในสินค้าบริการ หรือต้องการคำปรึกษา คุณสามารถไปยังหน้าติดต่อเราได้ตามลิงค์ด้านล่าง
ร่วมเป็นส่วนหนึ่งกับเราเพื่อสร้างสรรค์โครงสร้างพื้นฐานที่มีคุณภาพและยั่งยืนสำหรับการเติบโตและพัฒนาของประเทศ
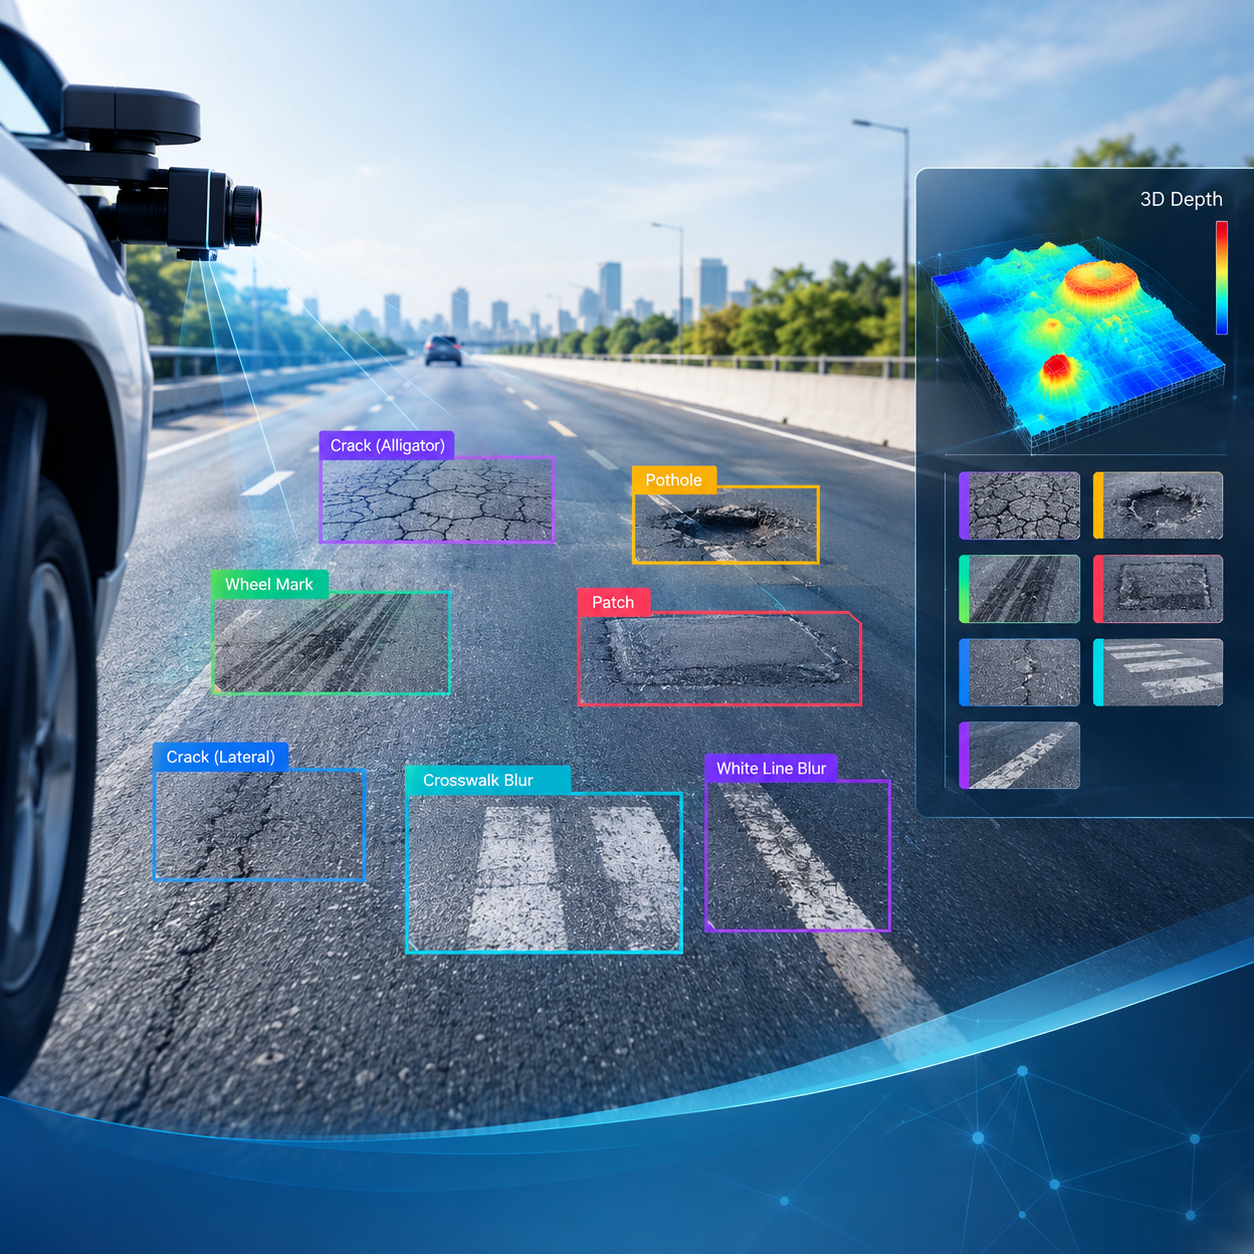
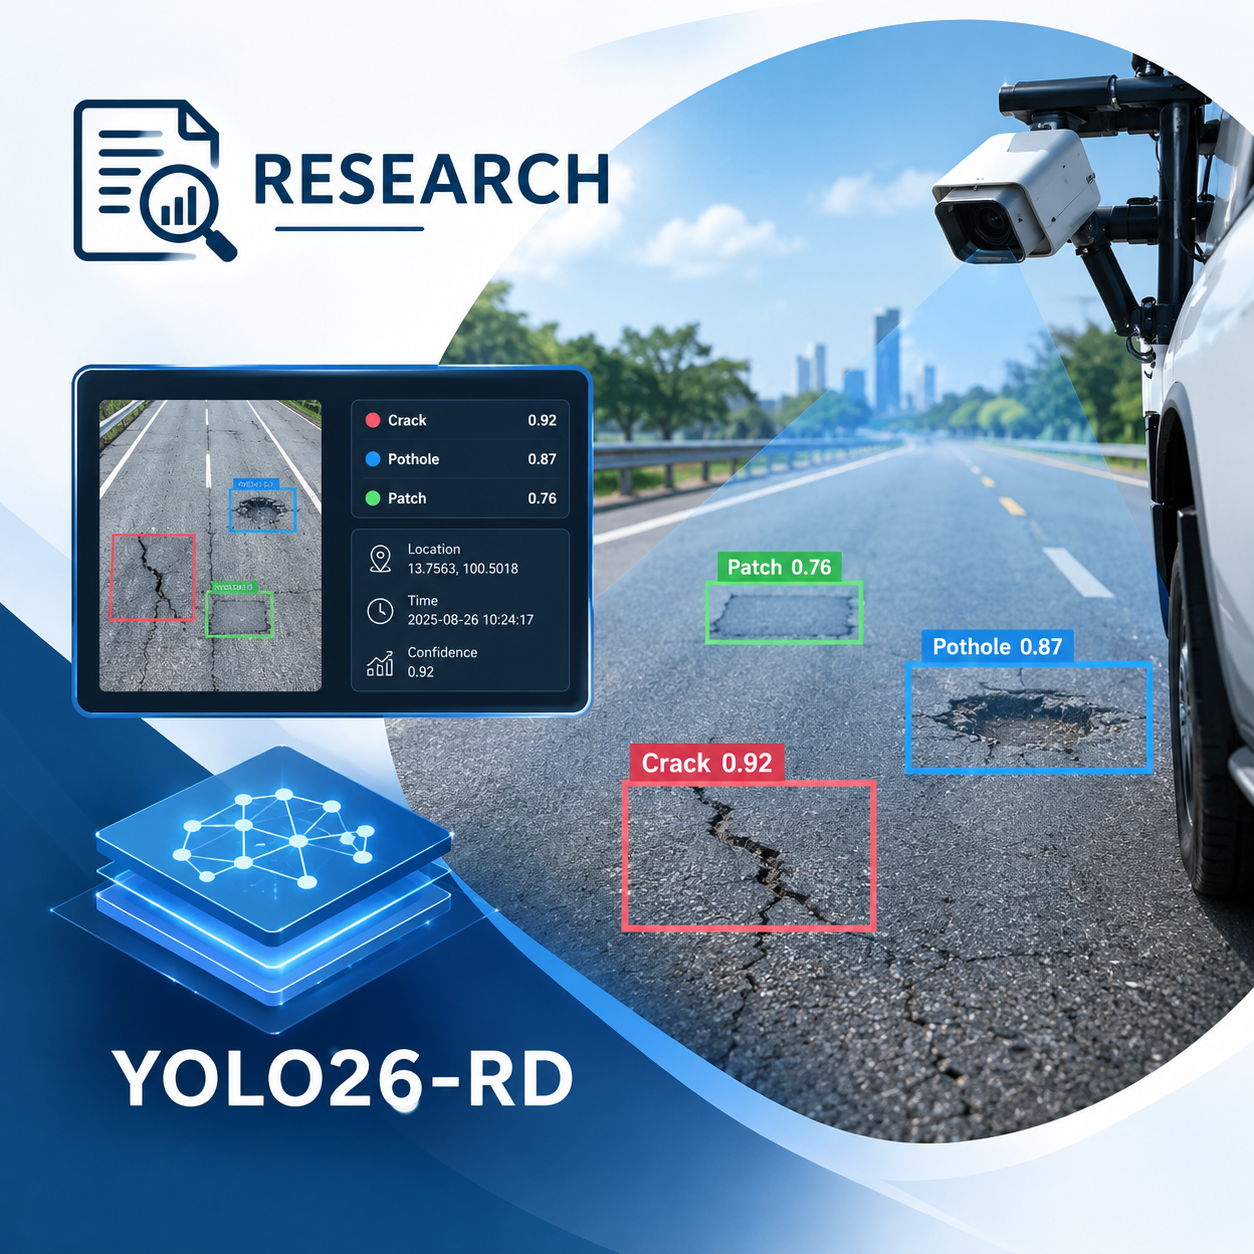
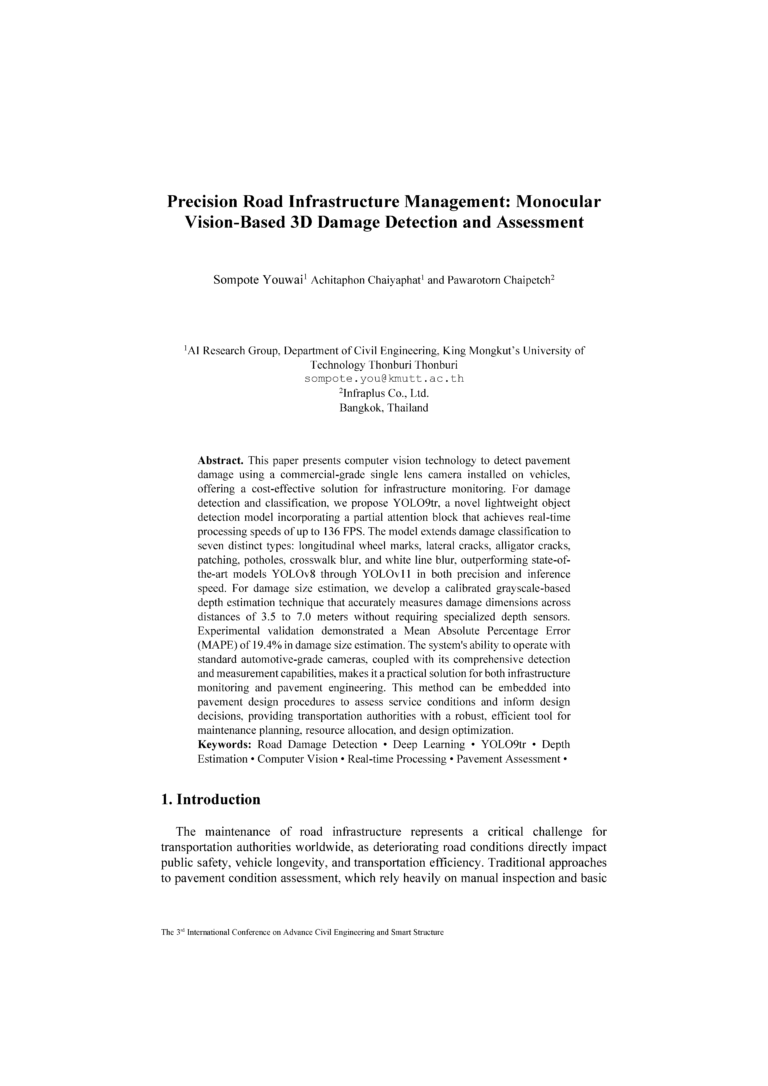
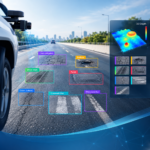
งานวิจัยพัฒนาโมเดล YOLO9tr สำหรับตรวจจับความเสียหายบนผิวทางแบบเรียลไทม์ โดยสามารถตรวจจับความเสียหายได้ 7 ประเภท ได้แก่ รอยล้อ รอยแตกร้าวตามแนว รอยแตกร้าวแบบตาข่าย การปะซ่อม หลุมบ่อ รอยทางม้าลายที่เลือน และเส้นจราจรสีขาวที่เลือน
นอกจากนี้ยังพัฒนาเทคนิคการประมาณความลึกจากภาพระดับเทา เพื่อประเมินขนาดความเสียหายในระยะ 3.5–7 เมตร โดยไม่ต้องใช้เซนเซอร์วัดความลึกเฉพาะทาง ผลการทดลองมีค่า Mean Absolute Percentage Error (MAPE) 19.4% ในการประมาณขนาดความเสียหาย และระบบสามารถประมวลผลได้สูงสุด 136 FPS
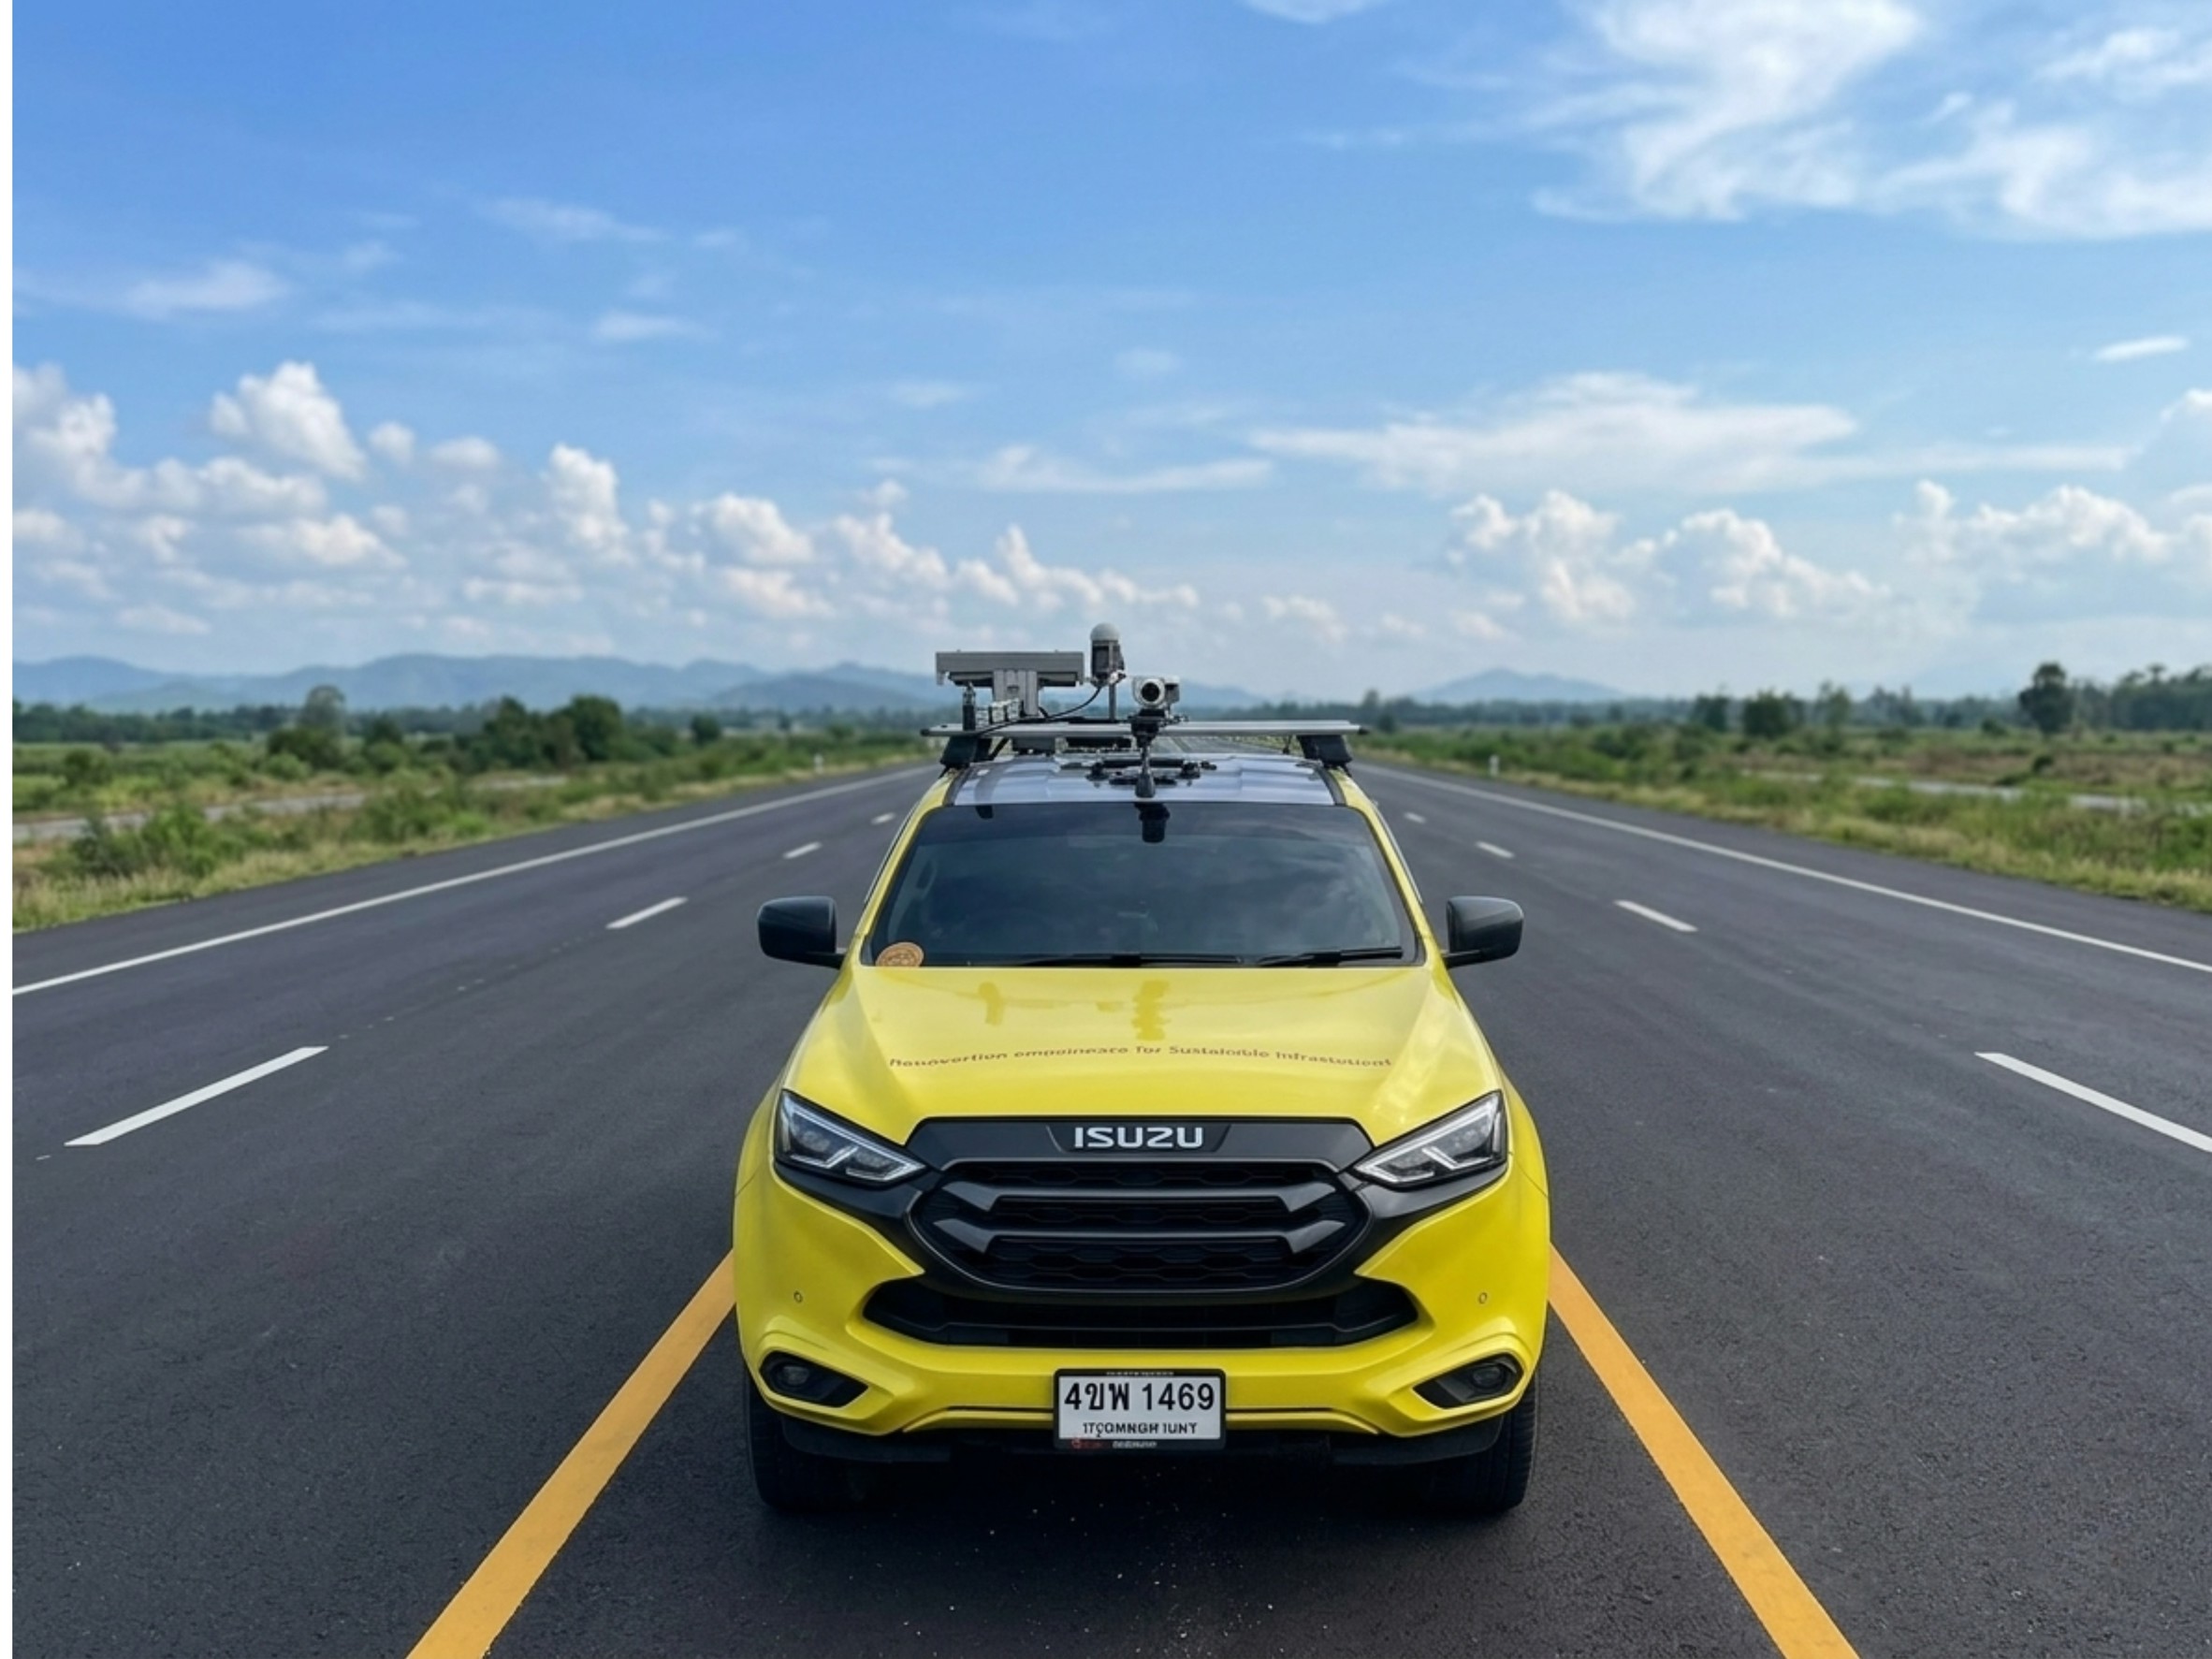
เทคโนโลยีดังกล่าวสามารถประยุกต์ใช้กับกล้องมาตรฐานระดับยานยนต์ เพื่อสนับสนุนการสำรวจสภาพทาง การวางแผนบำรุงรักษา การจัดสรรทรัพยากร และการบริหารจัดการโครงสร้างพื้นฐานทางถนน