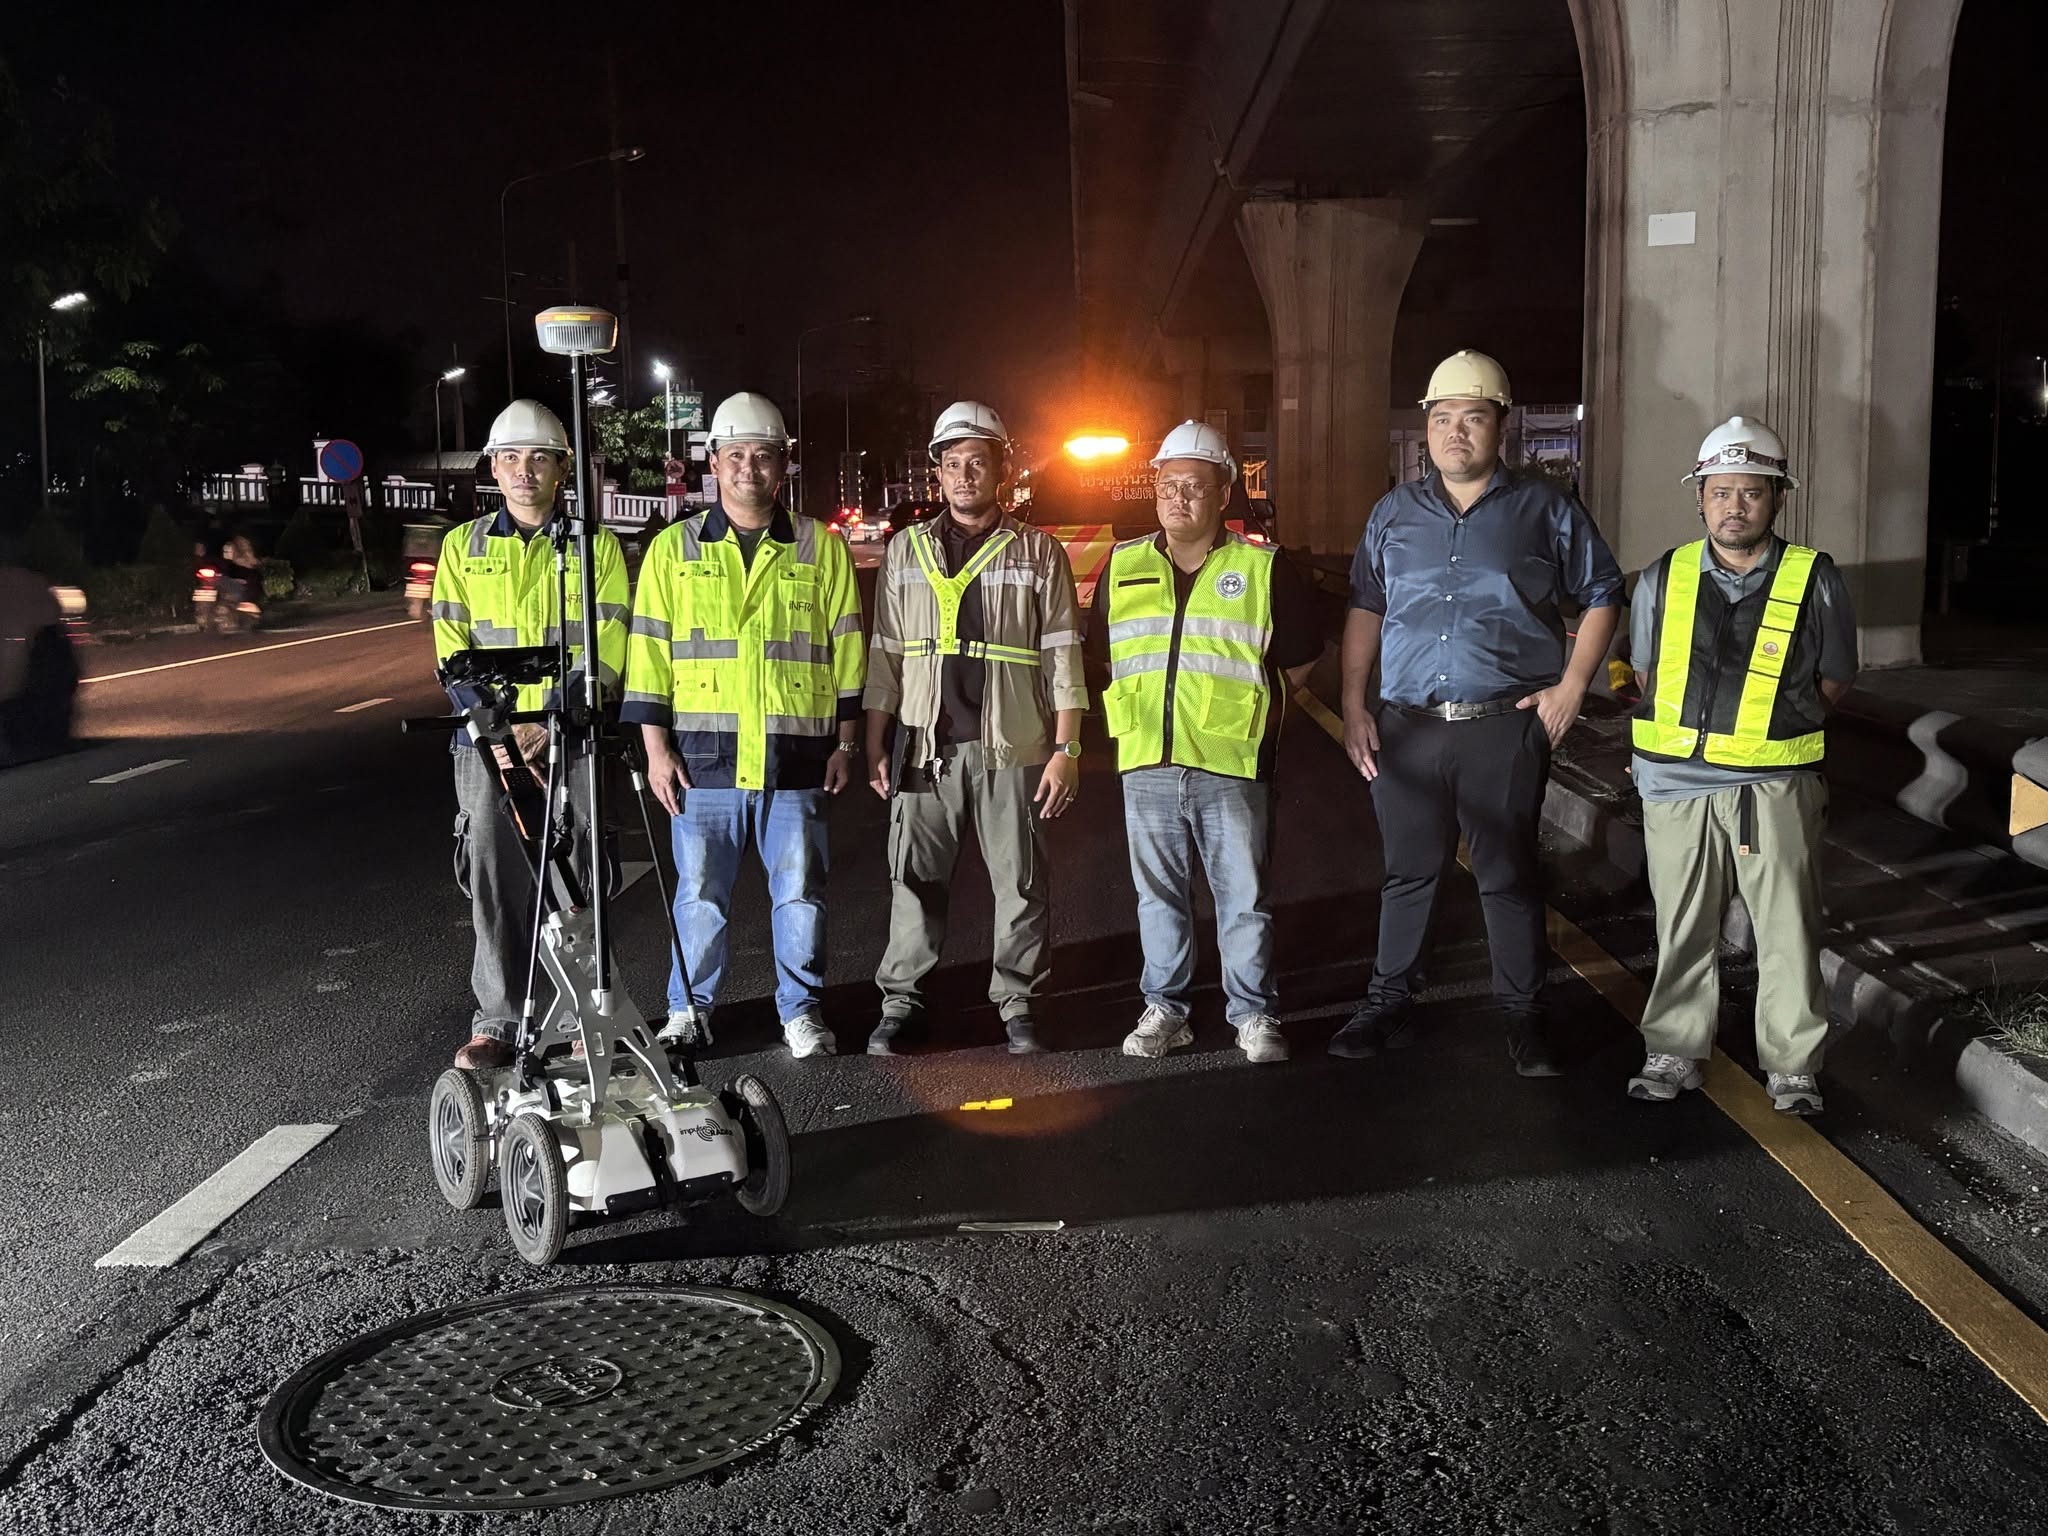
iNFRA ให้บริการสำรวจโพรงใต้ถนนด้วย GPR สนับสนุนการไฟฟ้านครหลวง
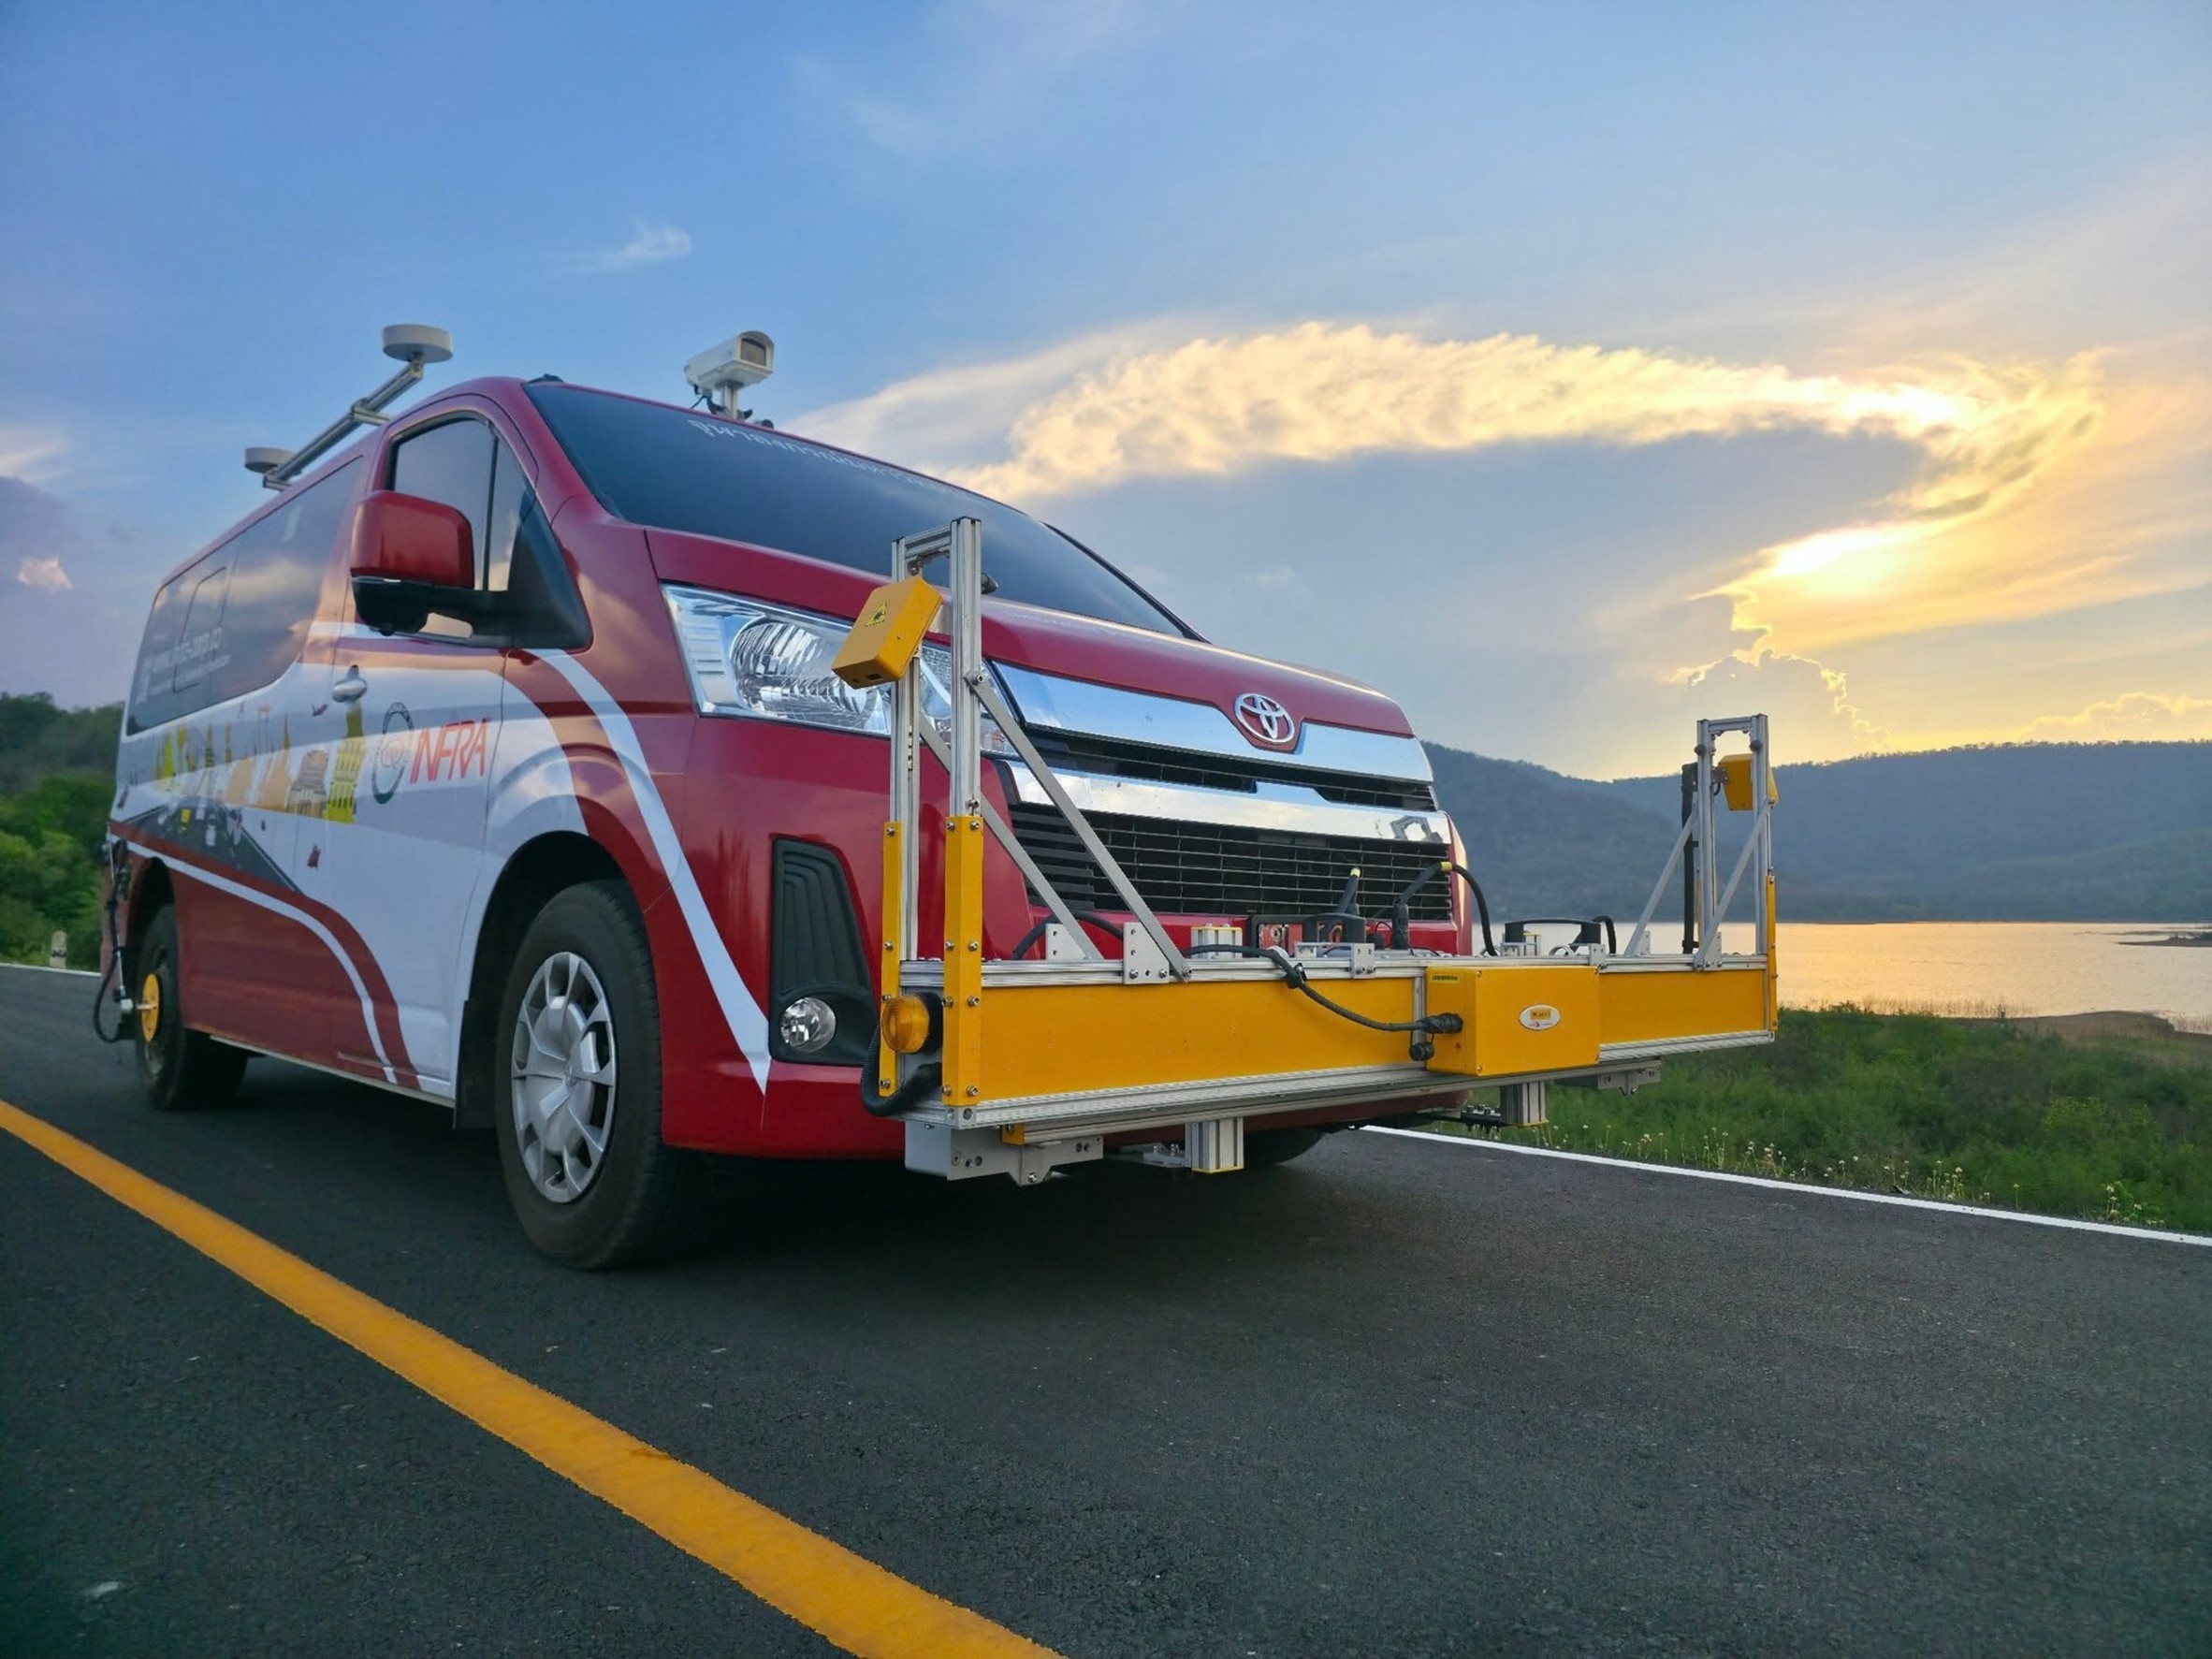
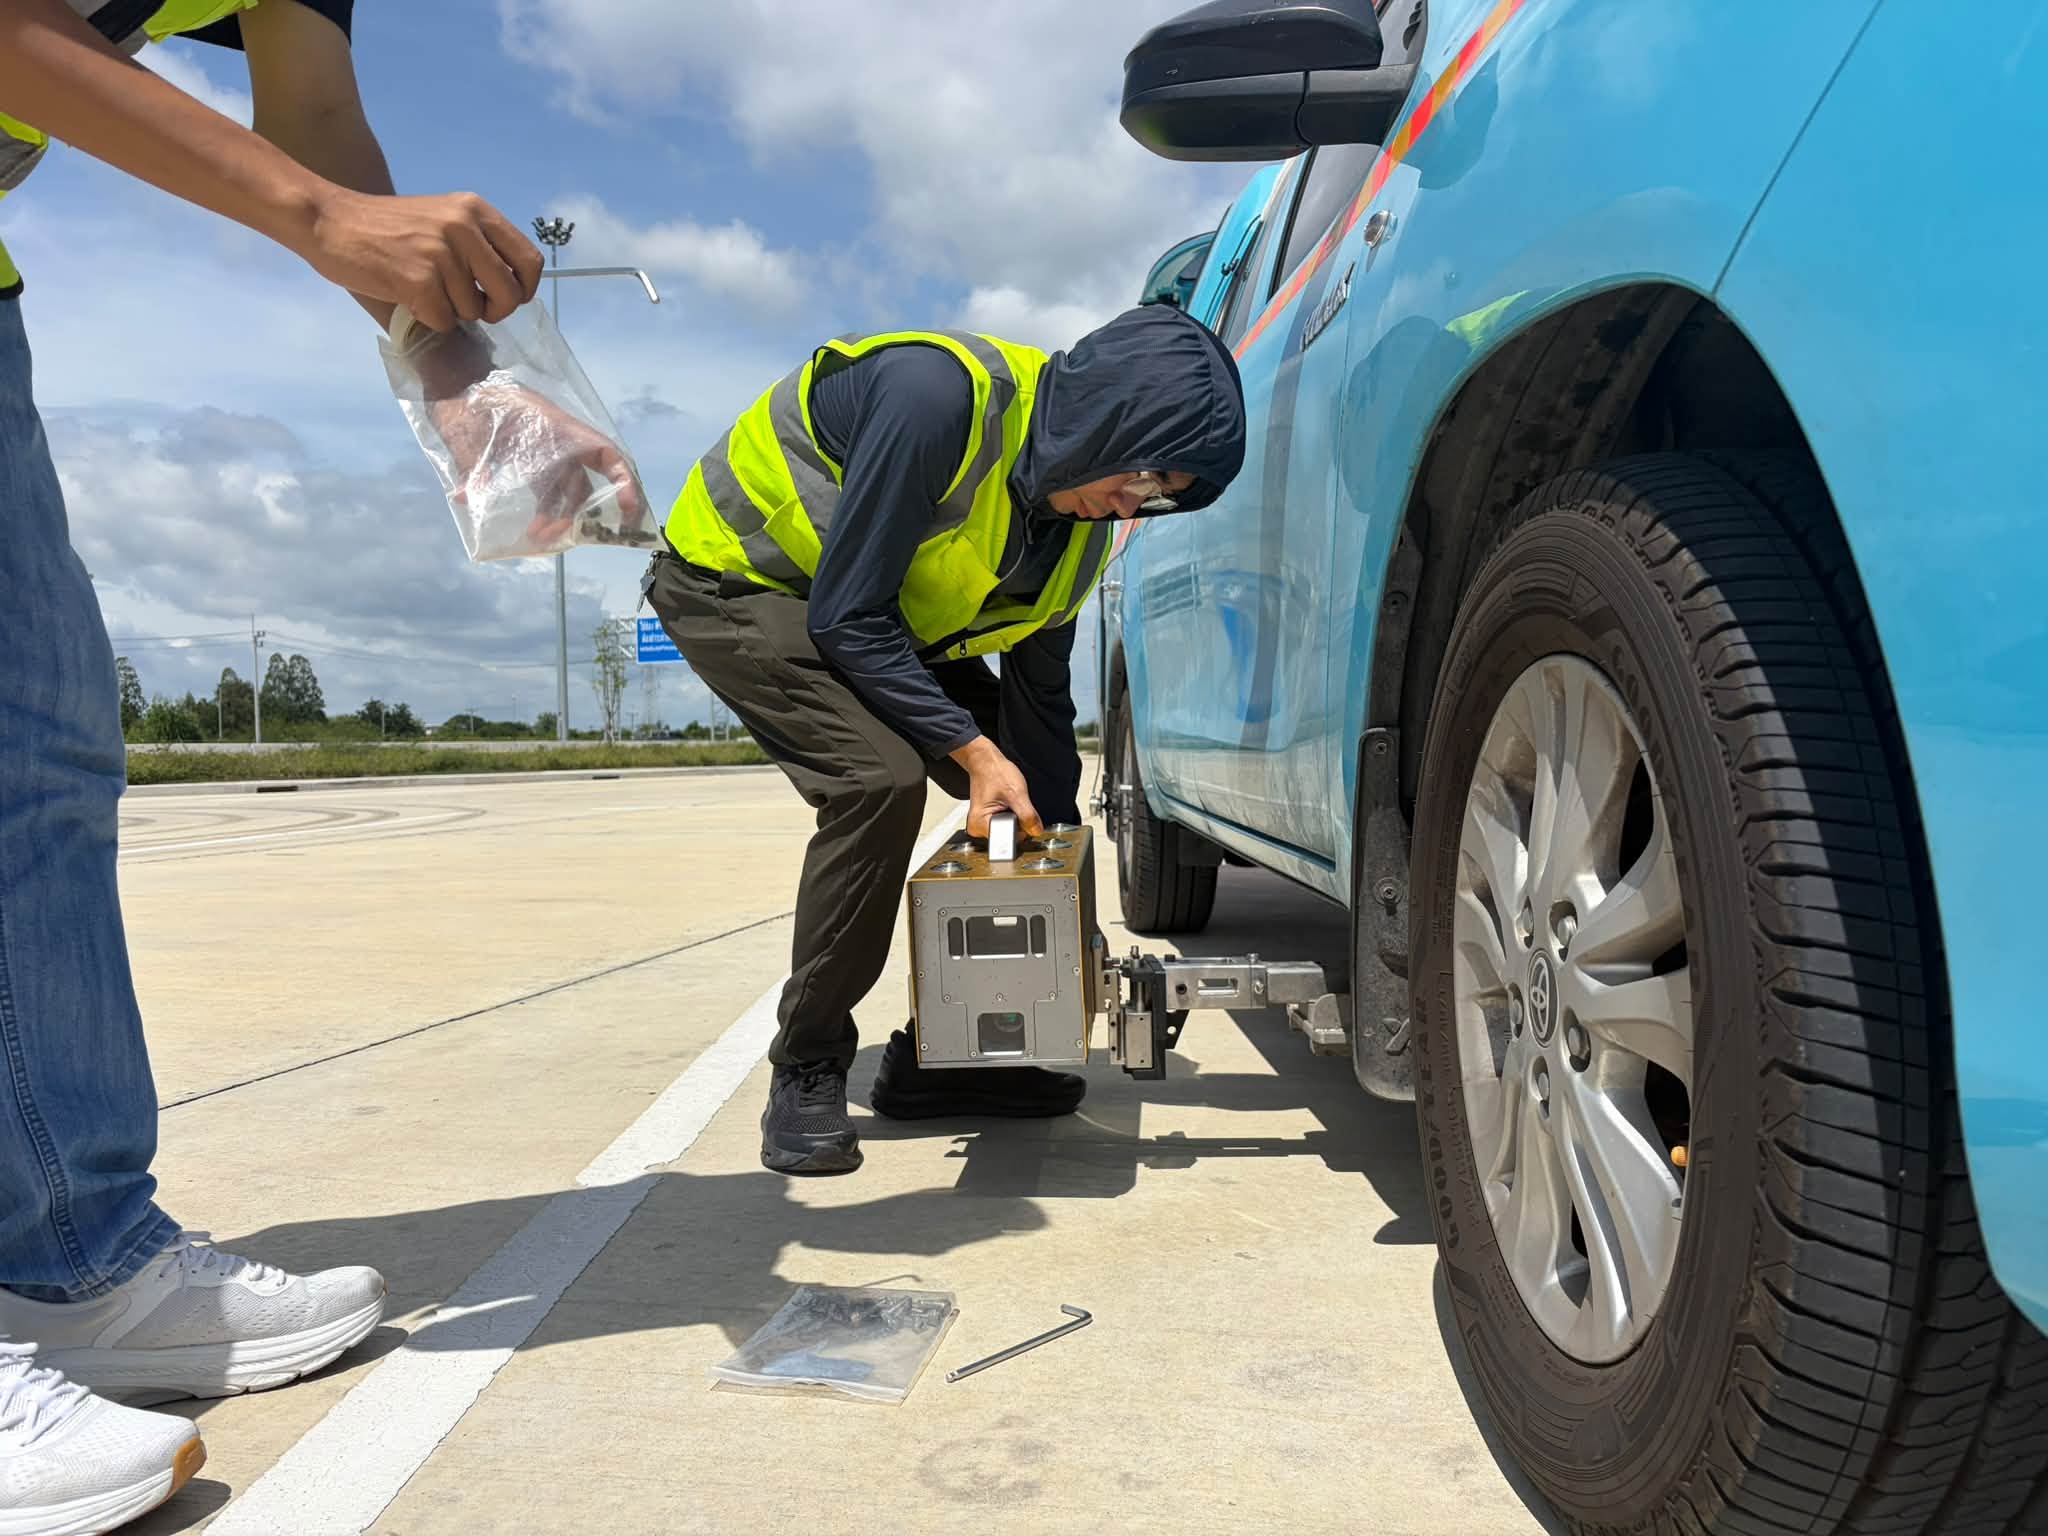
iNFRA ให้บริการสำรวจโครงสร้างพื้นฐานใต้ดินด้วยเทคโนโลยี Ground Penetrating Radar (GPR) และอุปกรณ์สำรวจเฉพาะทางแก่การไฟฟ้านครหลวง (MEA) สำหรับงานตรวจสอบโพรงใต้ผิวถนนและทางเท้าบริเวณบ่อพักท่อร้อยสายไฟฟ้าใต้ดิน ครอบคลุมพื้นที่สำรวจจำนวน 300 บ่อ เพื่อสนับสนุนการตรวจสอบความผิดปกติใต้พื้นผิวและเพิ่มความปลอดภัยในการใช้งานโครงสร้างพื้นฐาน
28 ตุลาคม 2026
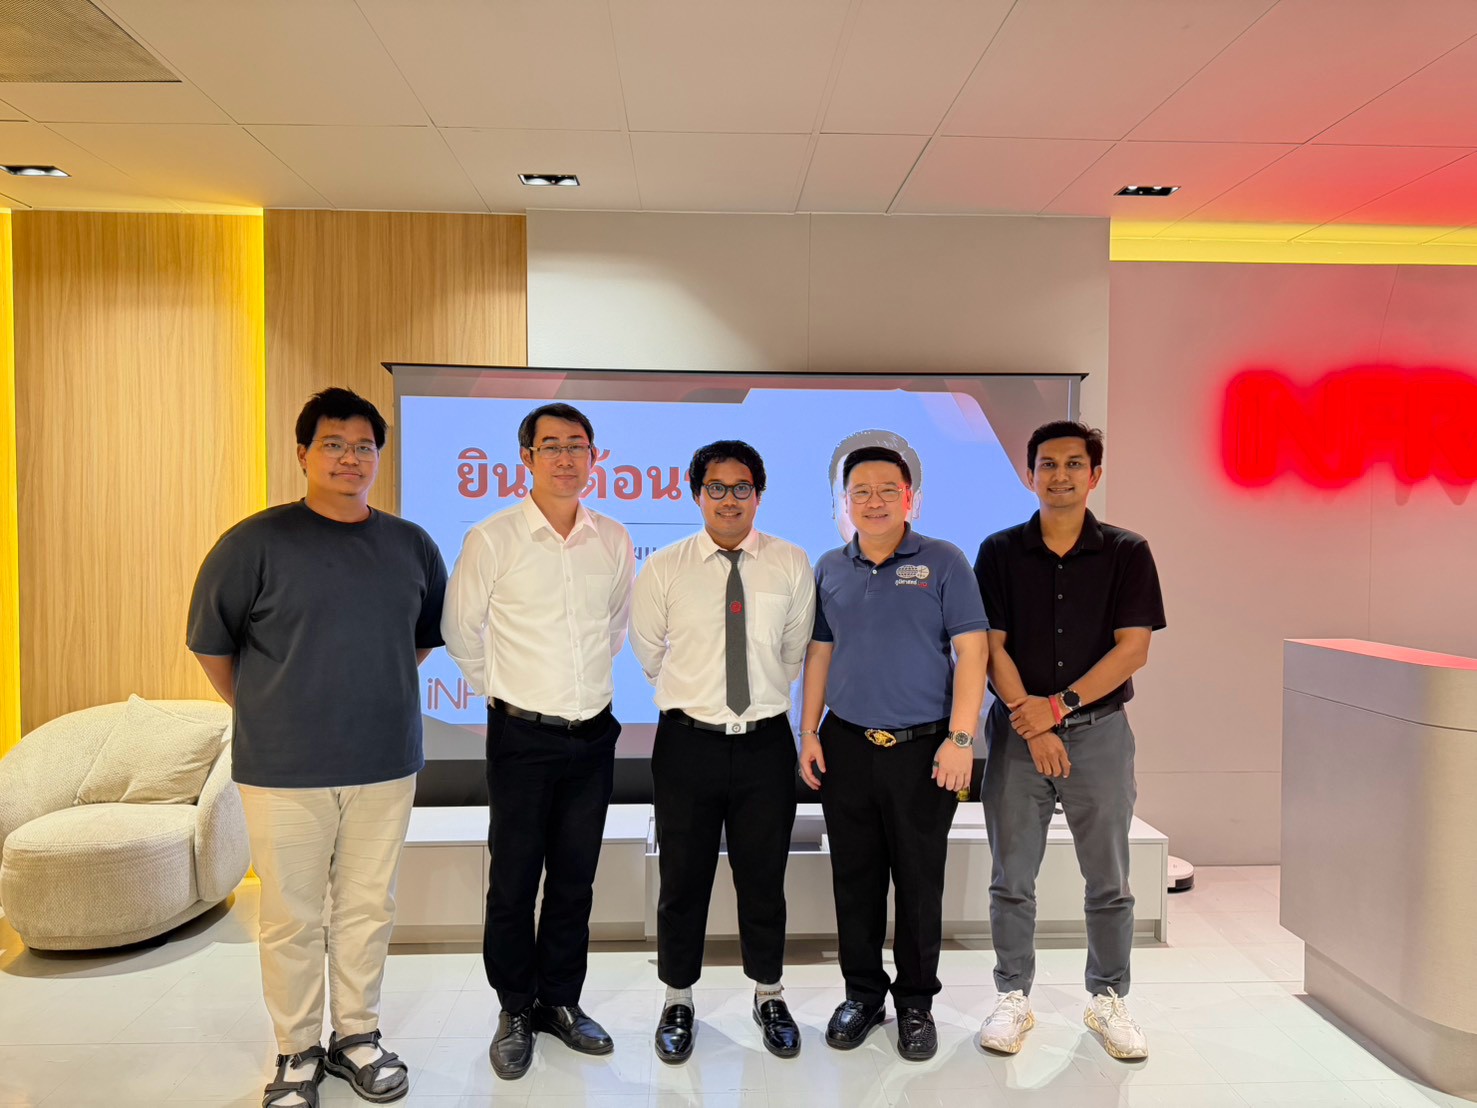
iNFRA ต้อนรับอาจารย์ มศว. นิเทศนักศึกษาฝึกงาน
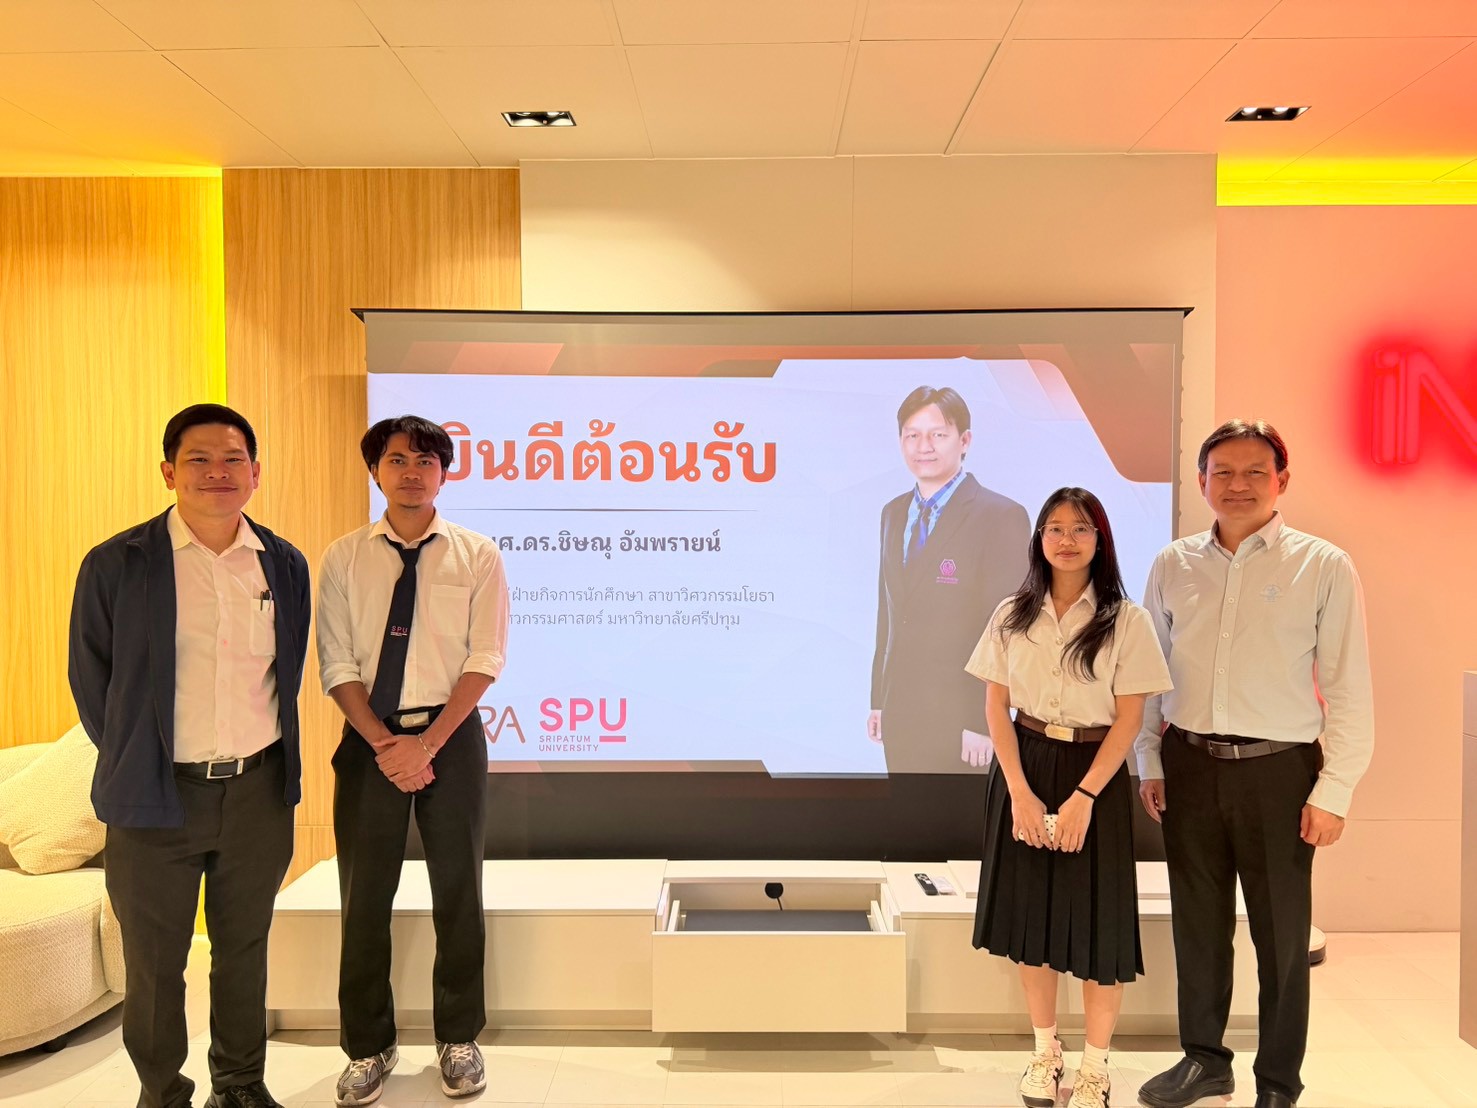
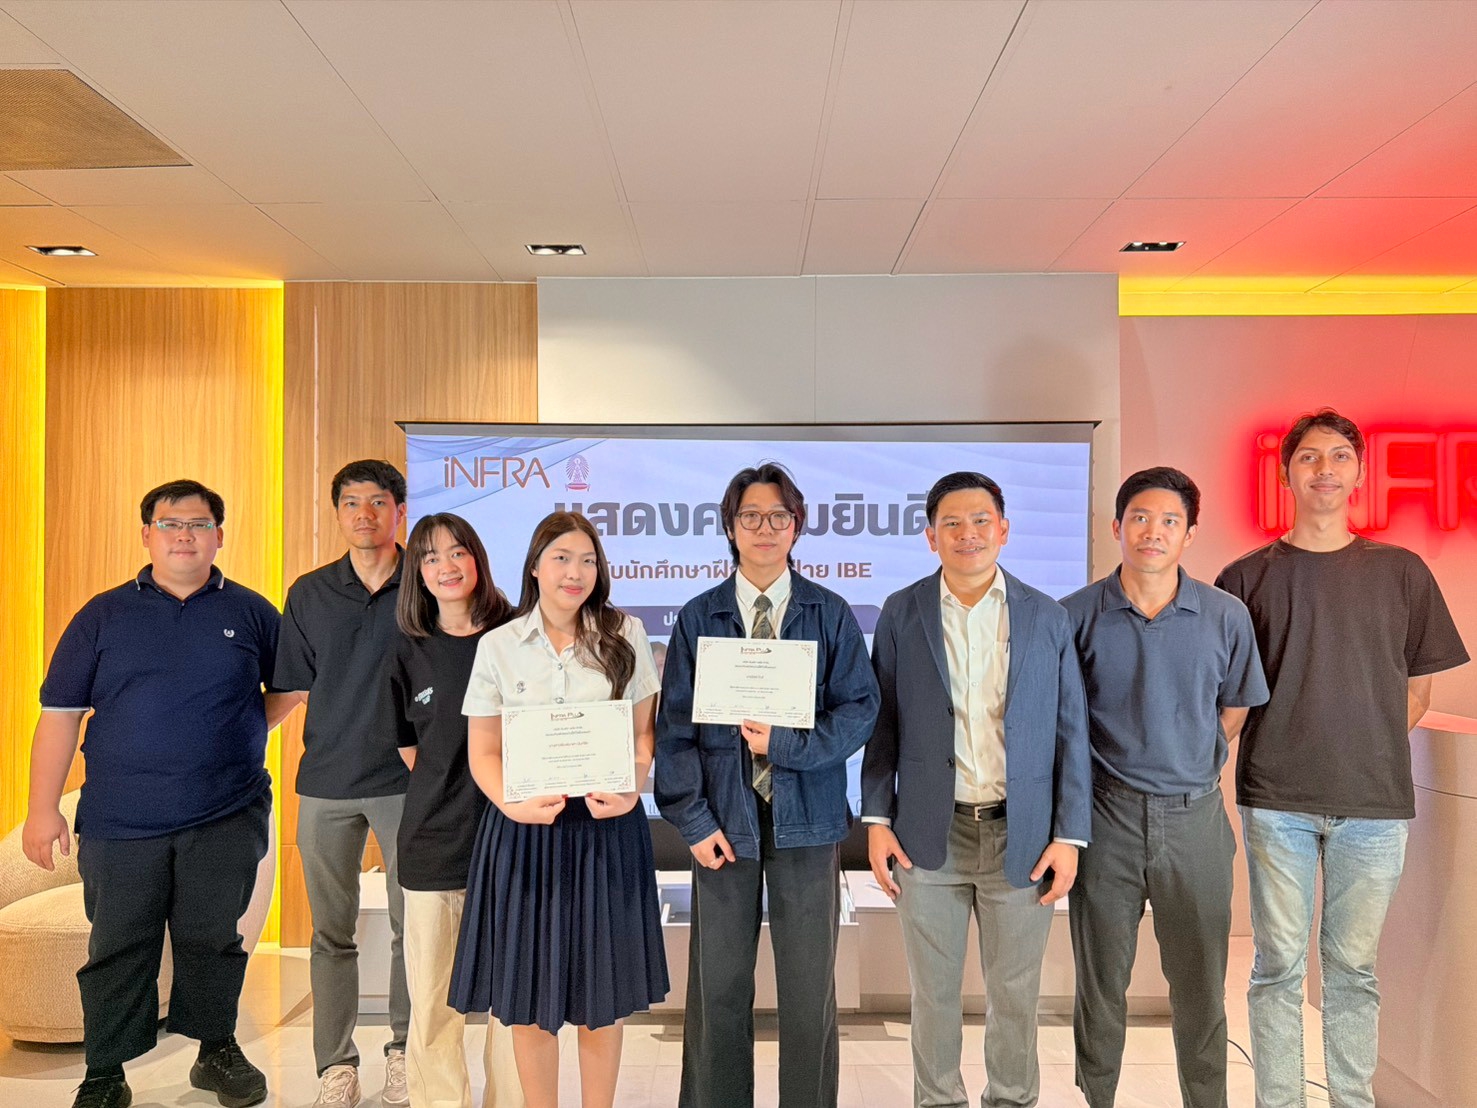
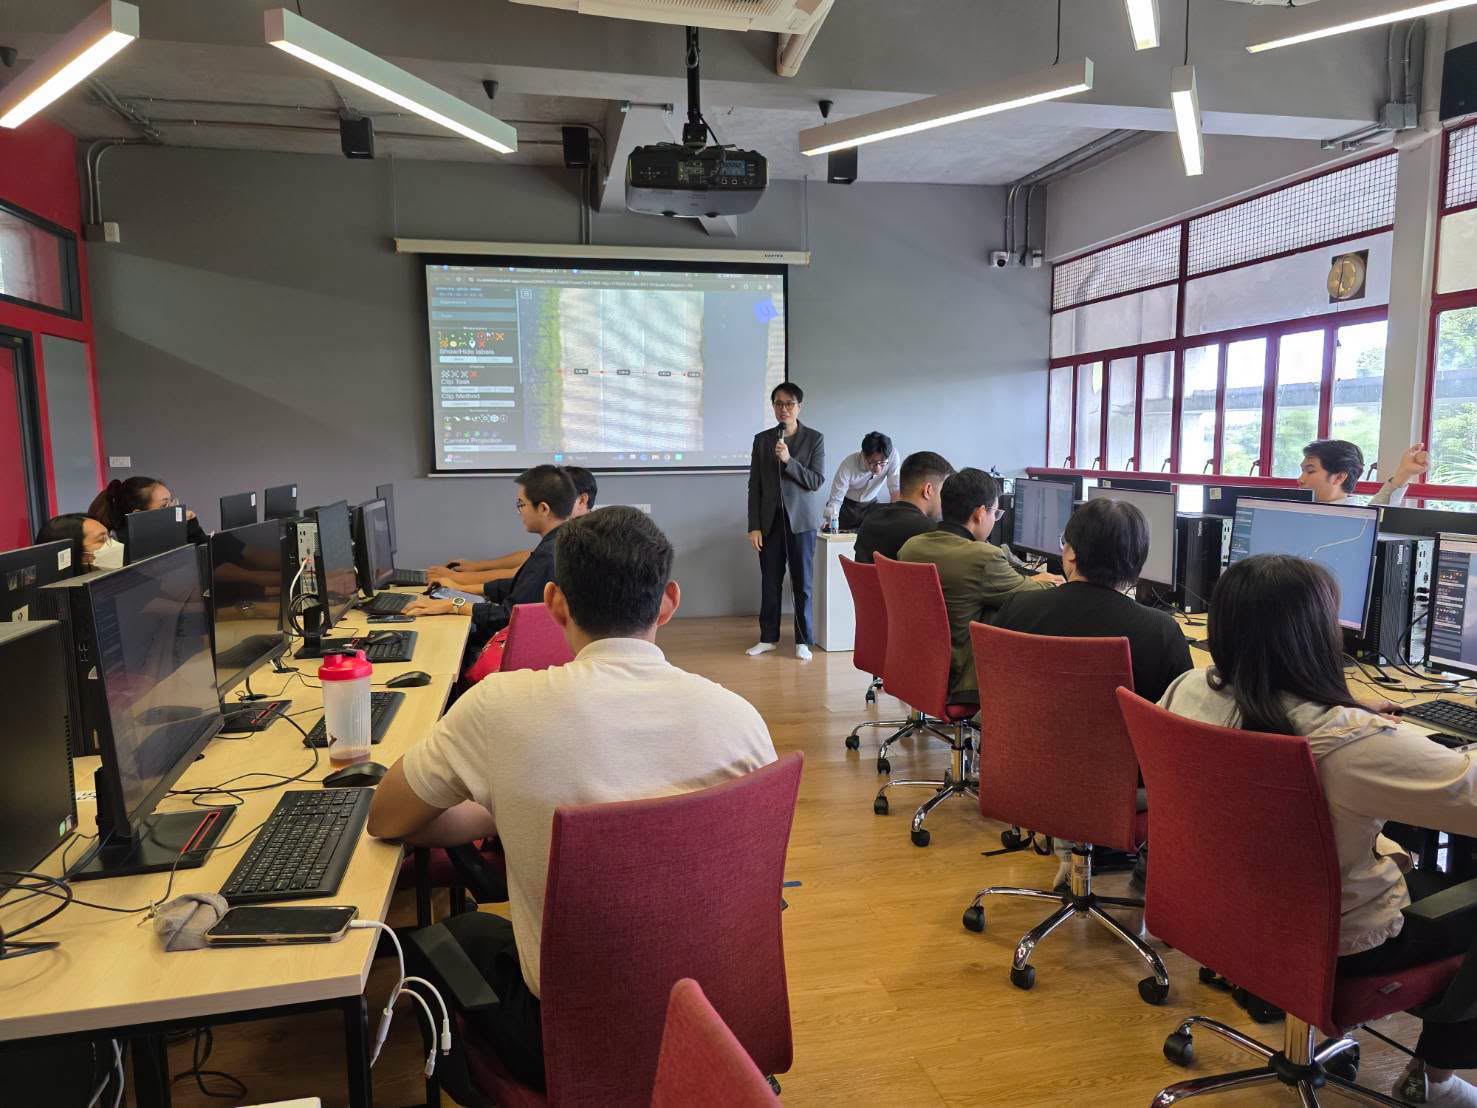
บริษัท อินฟรา พลัส จำกัด (iNFRA) ให้การต้อนรับอาจารย์จากมหาวิทยาลัยศรีนครินทรวิโรฒ ในโอกาสติดตามผลการฝึกงานของนักศึกษาสาขาวิชาภูมิศาสตร์และภูมิสารสนเทศ คณะสังคมศาสตร์ พร้อมแลกเปลี่ยนความคิดเห็นเกี่ยวกับการพัฒนาทักษะวิชาชีพและการเรียนรู้จากประสบการณ์จริงด้านการสำรวจและเทคโนโลยีโครงสร้างพื้นฐาน
26 ตุลาคม 2026
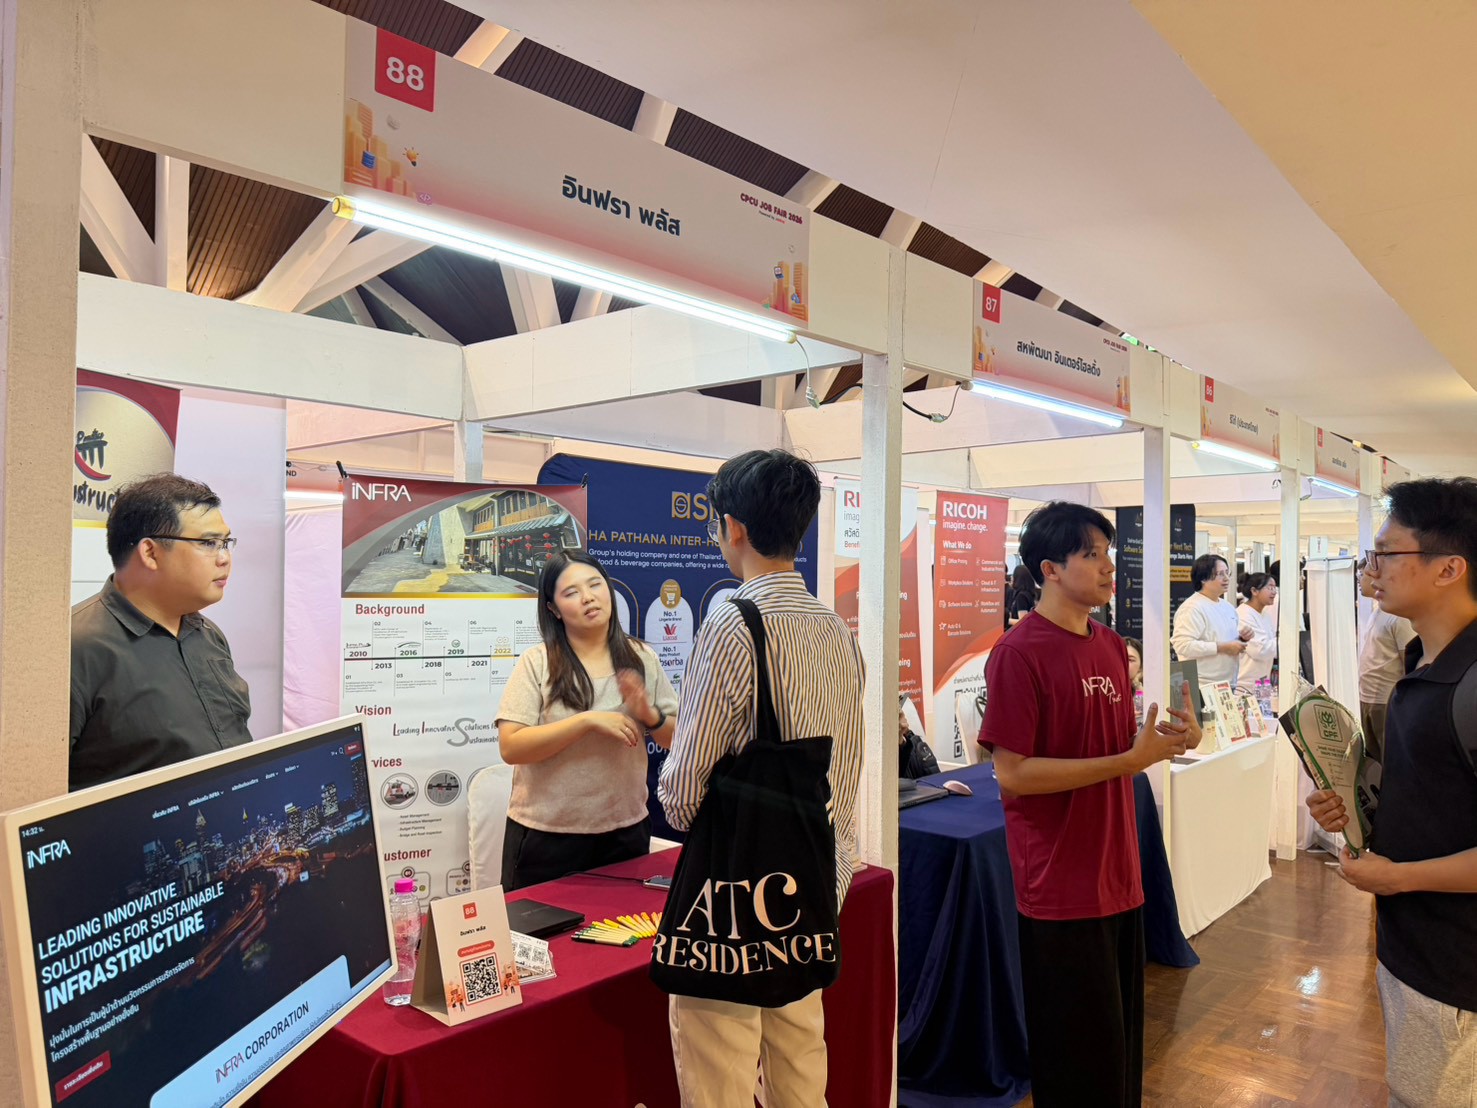
iNFRA ร่วมงาน CPCU Job Fair 2026 จุฬาฯ เปิดรับสมัครงานและนิสิตฝึกงาน
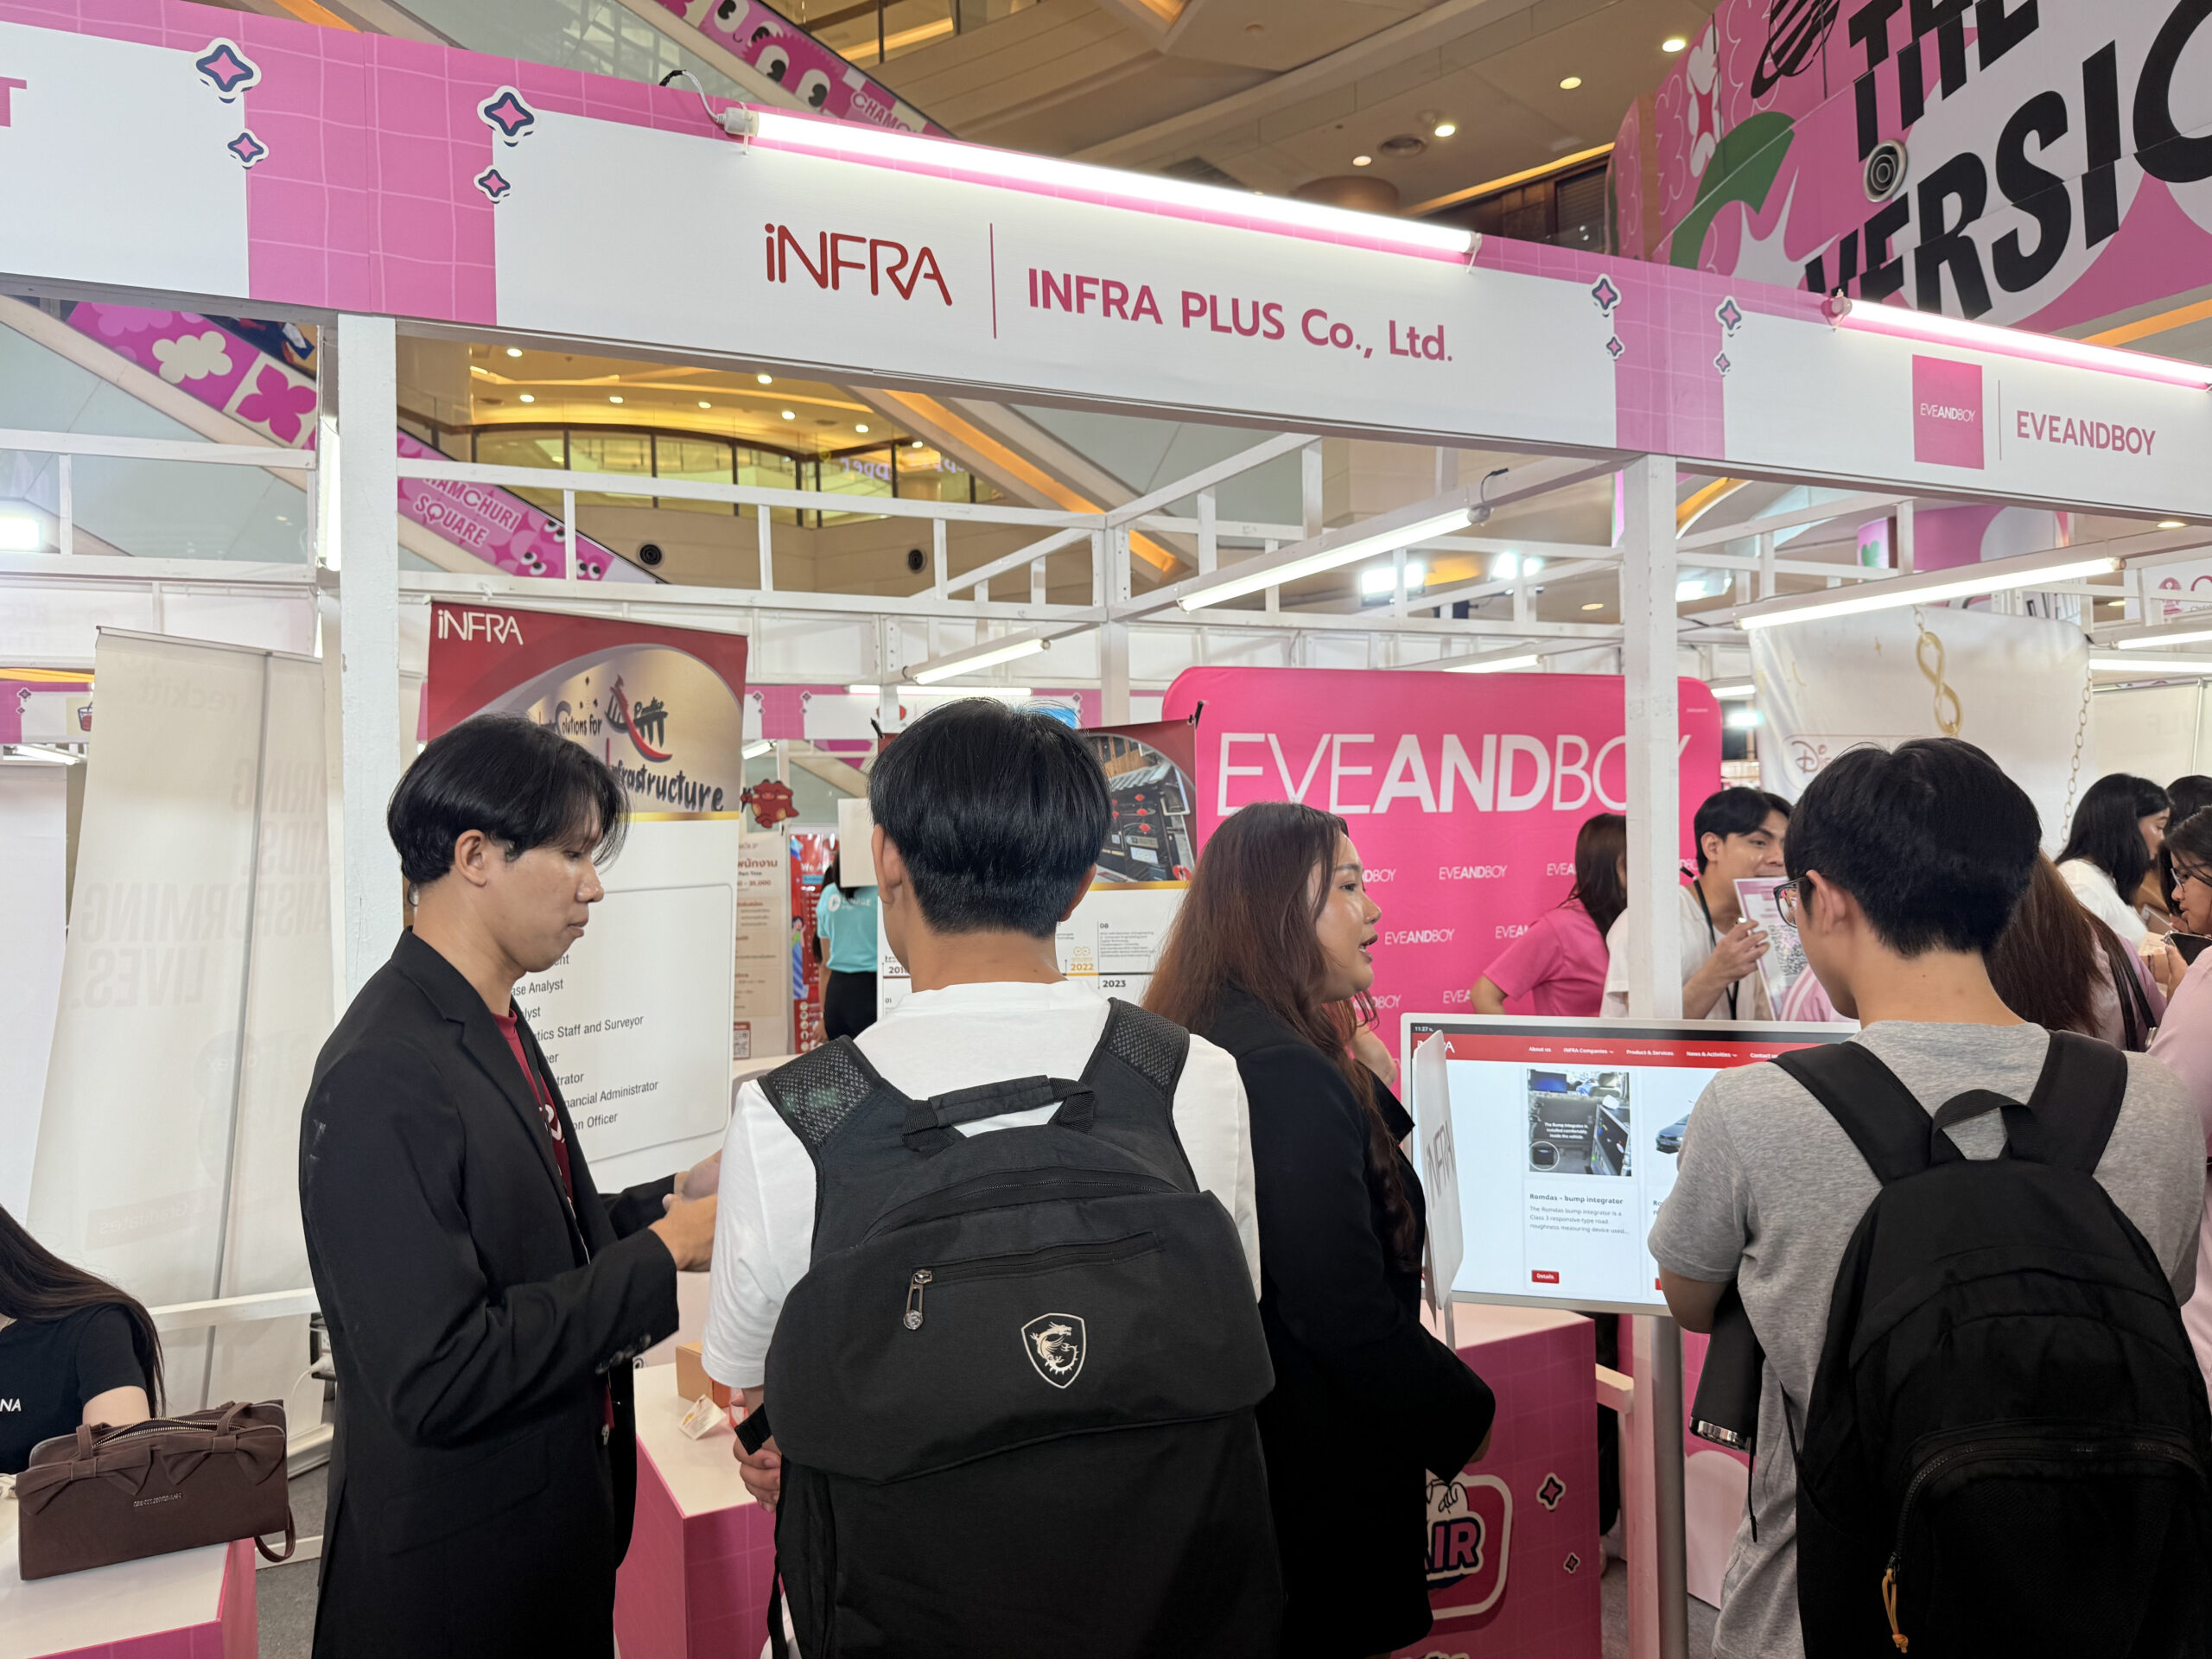
iNFRA ออกบูทหมายเลข 88 ในงาน CPCU Job Fair 2026 ณ ศาลาพระเกี้ยว จุฬาลงกรณ์มหาวิทยาลัย วันที่ 22 ตุลาคม 2569 เพื่อพบปะนิสิตและผู้สนใจ และยินดีต้อนรับนักศึกษาจบใหม่ที่สนใจร่วมงาน รวมถึงนิสิตนักศึกษาที่สนใจเข้าฝึกงาน
22 ตุลาคม 2026

ข่าวสารและกิจกรรมทั้งหมด

หมวดหมู่บทความ
iNFRA ให้บริการสำรวจโครงสร้างพื้นฐานใต้ดินด้วยเทคโนโลยี Ground Penetrating Radar (GPR) และอุปกรณ์สำรวจเฉพาะทางแก่การไฟฟ้านครหลวง (MEA) สำหรับงานตรวจสอบโพรงใต้ผิวถนนและทางเท้าบริเวณบ่อพักท่อร้อยสายไฟฟ้าใต้ดิน ครอบคลุมพื้นที่สำรวจจำนวน 300 บ่อ เพื่อสนับสนุนการตรวจสอบความผิดปกติใต้พื้นผิวและเพิ่มความปลอดภัยในการใช้งานโครงสร้างพื้นฐาน
บริษัท อินฟรา พลัส จำกัด (iNFRA) ให้การต้อนรับอาจารย์จากมหาวิทยาลัยศรีนครินทรวิโรฒ ในโอกาสติดตามผลการฝึกงานของนักศึกษาสาขาวิชาภูมิศาสตร์และภูมิสารสนเทศ คณะสังคมศาสตร์ พร้อมแลกเปลี่ยนความคิดเห็นเกี่ยวกับการพัฒนาทักษะวิชาชีพและการเรียนรู้จากประสบการณ์จริงด้านการสำรวจและเทคโนโลยีโครงสร้างพื้นฐาน
iNFRA ออกบูทหมายเลข 88 ในงาน CPCU Job Fair 2026 ณ ศาลาพระเกี้ยว จุฬาลงกรณ์มหาวิทยาลัย วันที่ 22 ตุลาคม 2569 เพื่อพบปะนิสิตและผู้สนใจ และยินดีต้อนรับนักศึกษาจบใหม่ที่สนใจร่วมงาน รวมถึงนิสิตนักศึกษาที่สนใจเข้าฝึกงาน
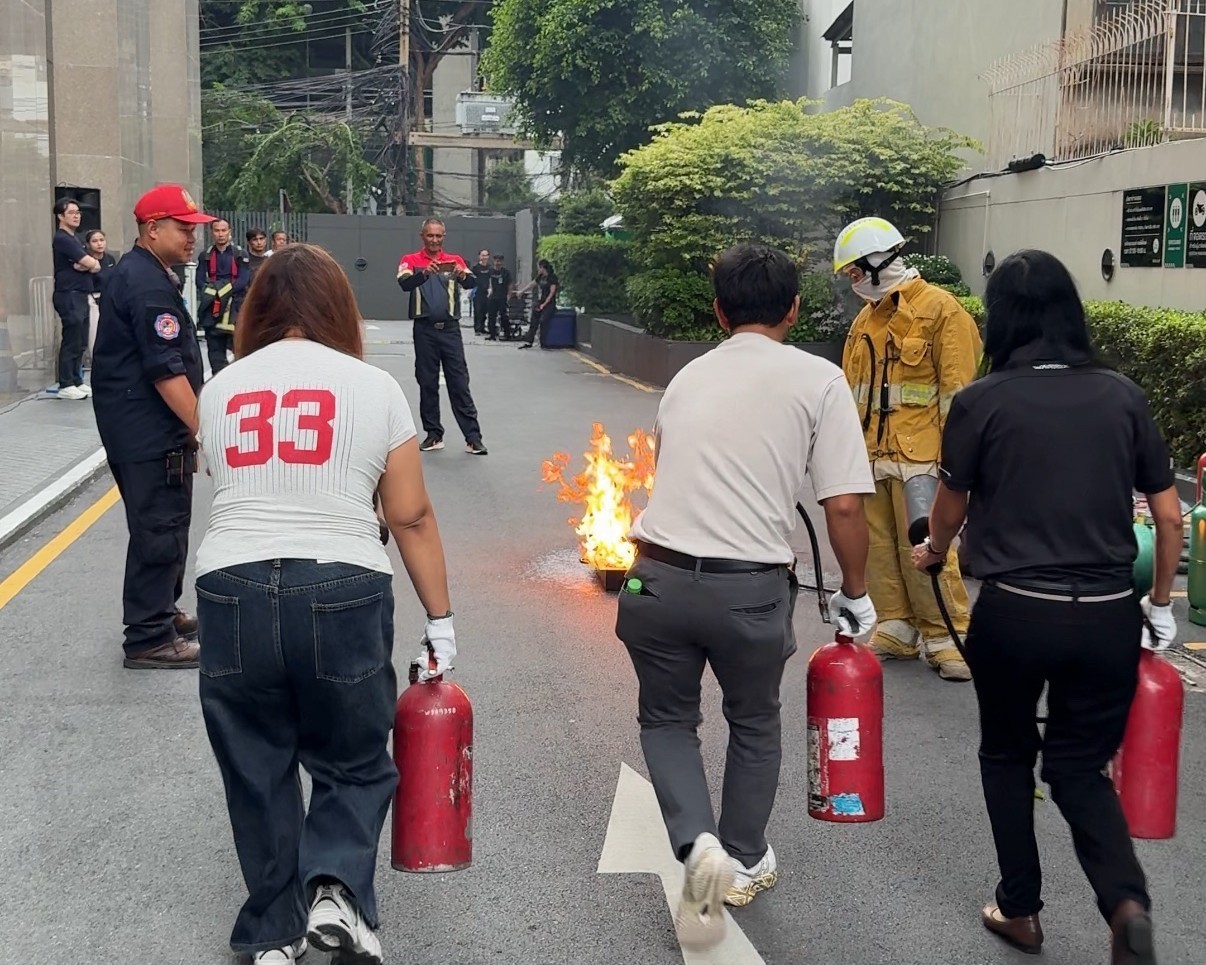
iNFRA เข้าร่วมการซ้อมดับเพลิงประจำปี เมื่อวันที่ 16 ตุลาคม 2569 เพื่อเตรียมความพร้อมรับมือเหตุเพลิงไหม้และส่งเสริมความปลอดภัยในสถานที่ทำงาน
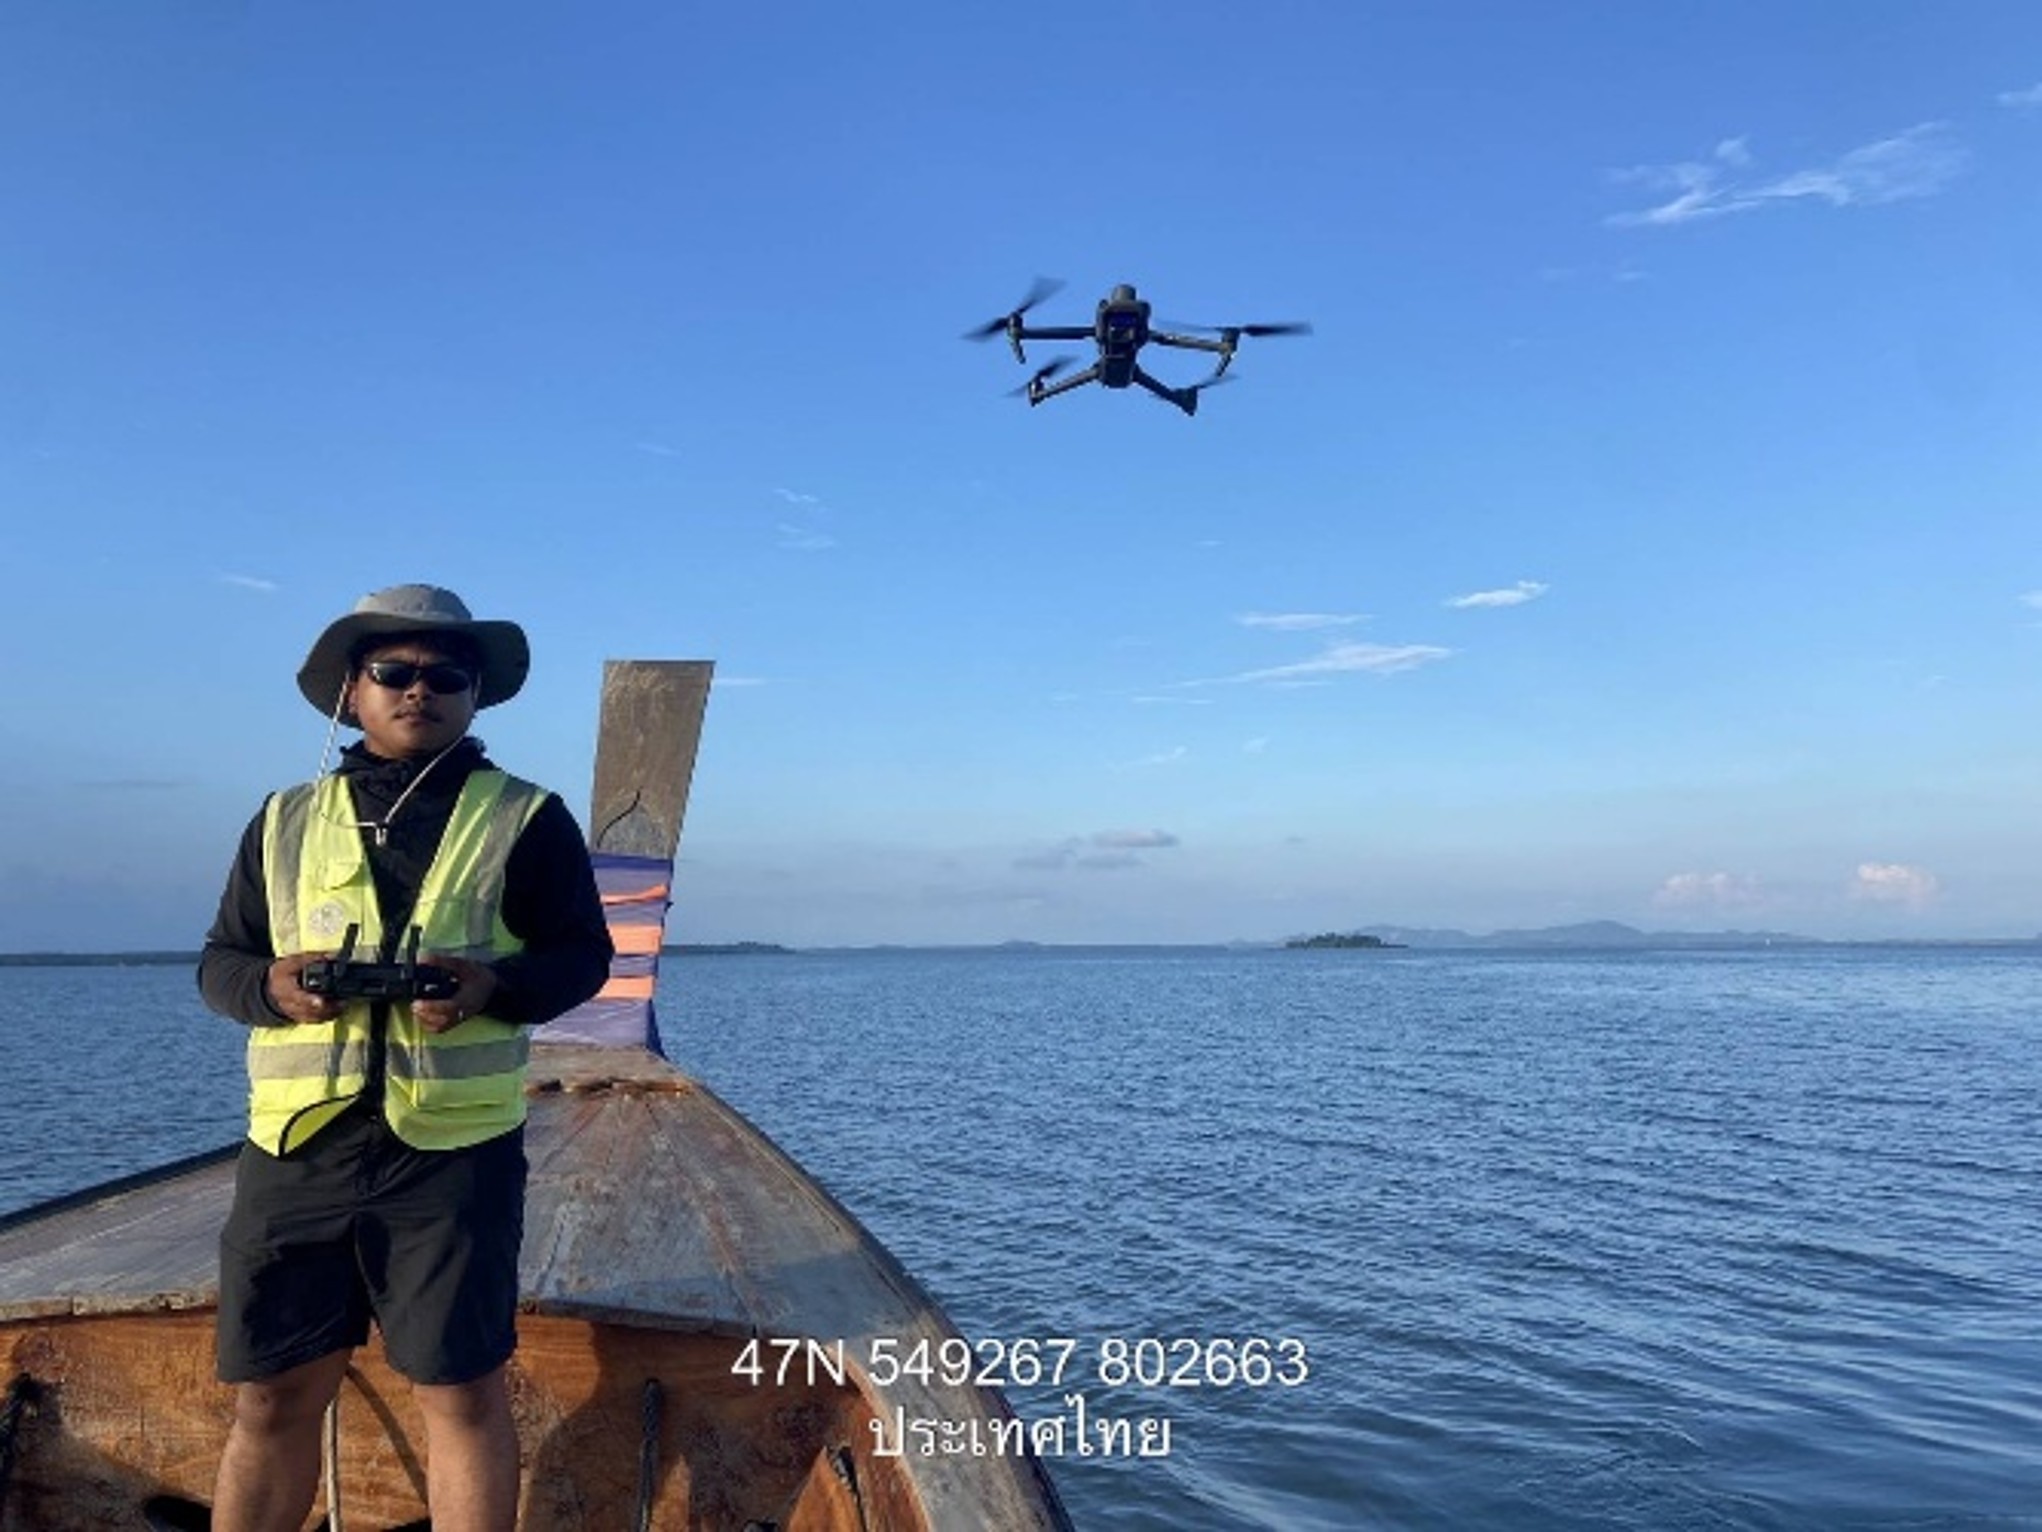
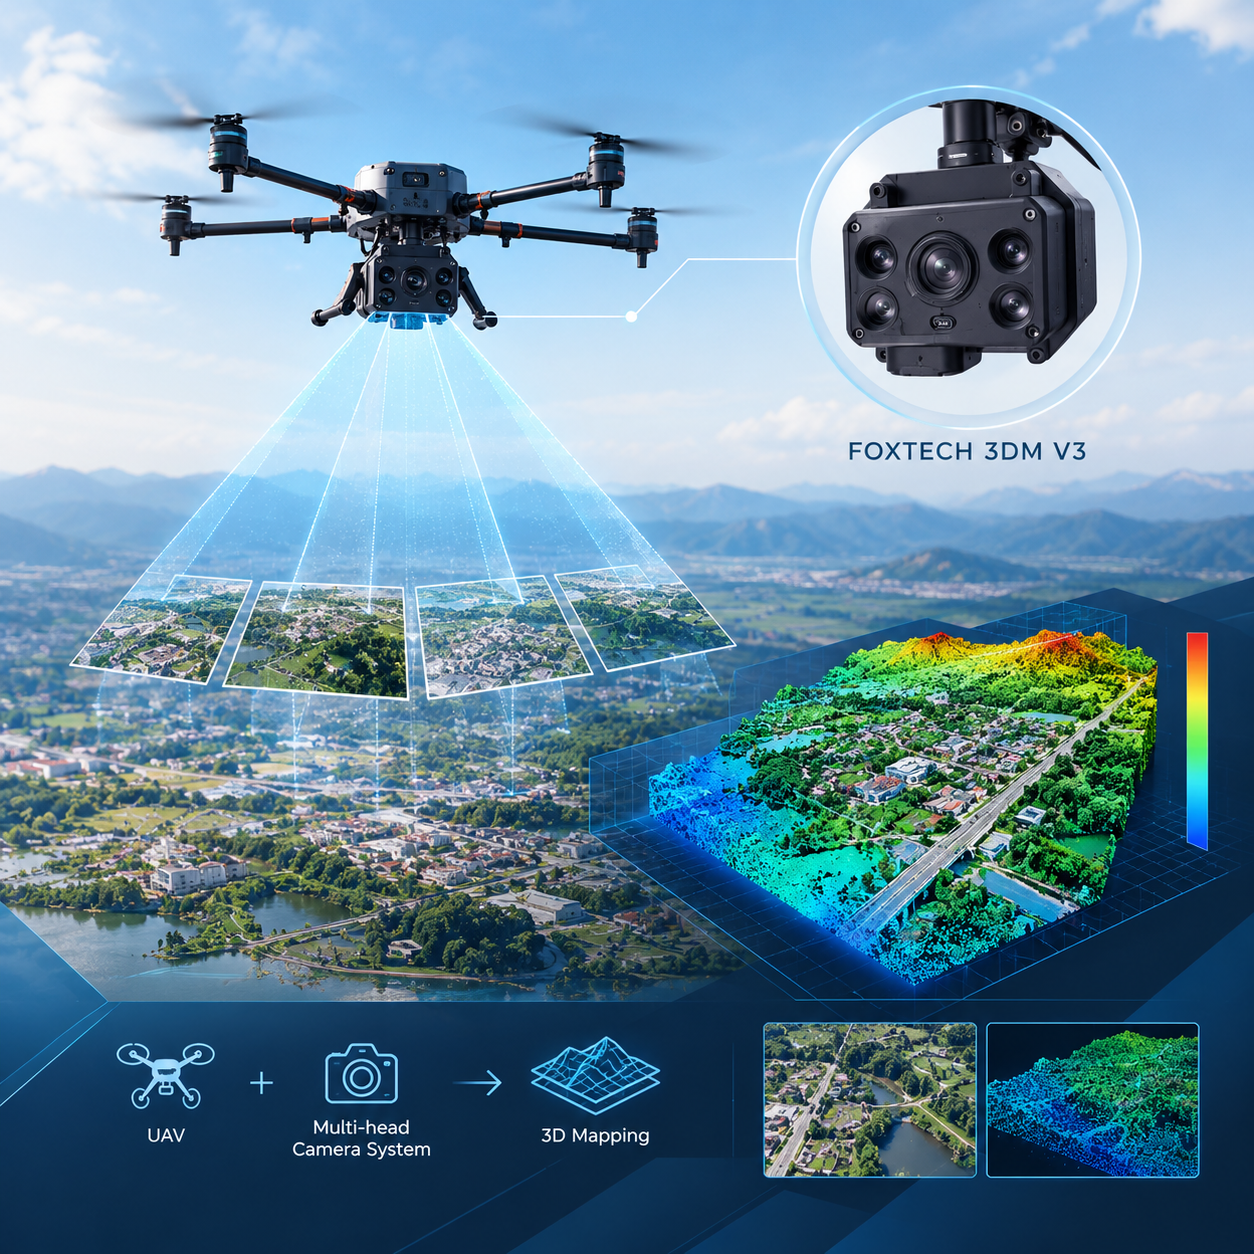
งานวิจัยนี้ศึกษาแบบจำลองทางคณิตศาสตร์ของระบบกล้องหลายหัวบนอากาศยานไร้คนขับ (UAV) สำหรับการสร้างแผนที่สามมิติ โดยใช้ระบบกล้อง FOXCTECH 3DM V3 และศึกษาการกำหนดค่าพารามิเตอร์ของกล้องเพื่อประเมินความแม่นยำของแบบจำลองและผลลัพธ์จากการสร้างแผนที่สามมิติ
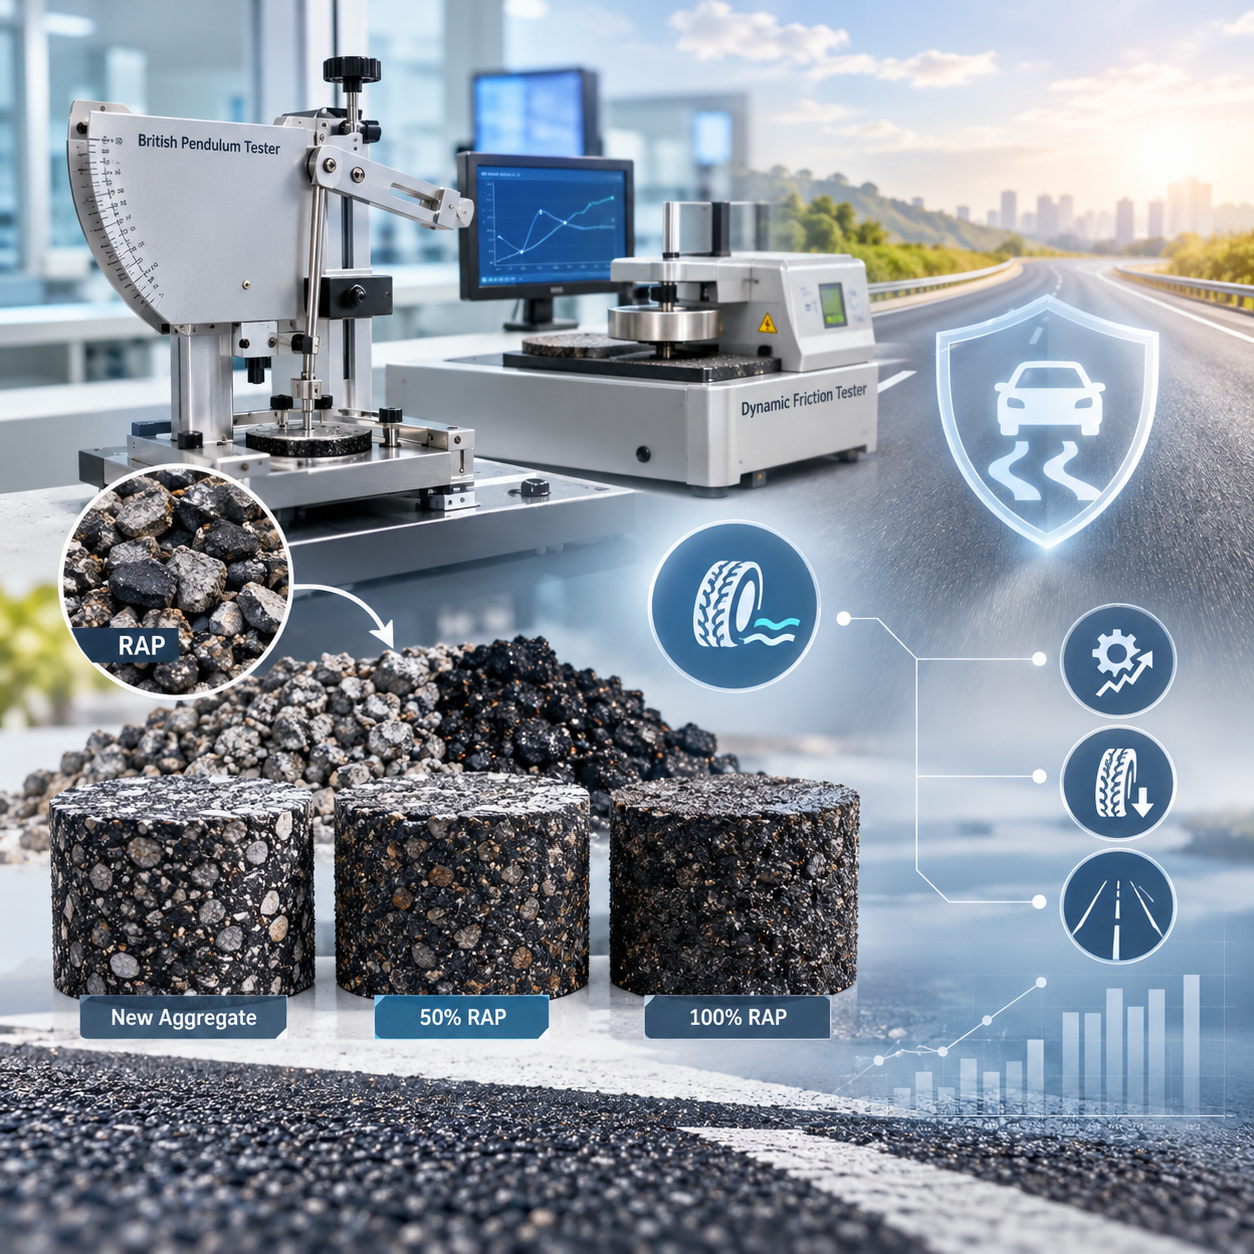
งานวิจัยนี้ศึกษาความต้านทานการลื่นไถลของแอสฟัลต์คอนกรีตรีไซเคิลที่ใช้วัสดุผิวทางเดิม (Reclaimed Asphalt Pavement: RAP) เป็นส่วนผสม เพื่อประเมินความปลอดภัยของผิวทาง โดยเปรียบเทียบส่วนผสม 3 รูปแบบ และทดสอบด้วยเครื่อง British Pendulum Tester และ Dynamic Friction Tester ภายใต้สภาวะจำลองการเสื่อมสภาพของผิวทางในระยะยาว